
Un’azienda di sviluppo software per droni progetta, sviluppa e mantiene il codice che consente a un aeromobile senza pilota di volare in sicurezza, comunicare con gli operatori e trasformare ogni volo in dati utilizzabili. Nelle foto di prodotto l’attenzione va all’hardware, ma è il software a decidere se un drone mantiene la posizione con raffiche di vento, rientra alla base quando perde il collegamento radio, carica un dataset di ispezione pulito e supera la verifica di un’autorità aeronautica.
Il livello più difficile da realizzare bene è quello che chi acquista vede meno: il firmware sul flight controller e sul companion computer che gli sta accanto. A quel livello un bug non produce una pagina di errore, produce uno schianto. Per questo i programmi seri con droni partono di solito dallo sviluppo di firmware e software embedded per droni e solo dopo passano alle app di controllo a terra, alle dashboard di flotta e all’analisi dei dati.
Nel 2026 sono cambiati anche i criteri di acquisto. Dal 22 dicembre 2025 la FCC Covered List include i droni di produzione estera e i loro componenti critici, come flight controller e stazioni di controllo a terra, mentre la regola Part 108 della FAA per i voli oltre la linea di vista (BVLOS) è ancora in attesa di pubblicazione. Questa guida spiega che cosa realizza un fornitore di software per droni, i quattro livelli software di un sistema drone, il confronto PX4 vs ArduPilot, le norme che oggi determinano il codice, costi realistici e una checklist per scegliere un partner.
Che cosa fa concretamente un’azienda di sviluppo software per droni?
Un fornitore di software per droni sviluppa e integra il software di cui un programma con droni ha bisogno, dal firmware dell’autopilota a bordo fino alla piattaforma cloud in cui i dati di volo vengono archiviati e analizzati. La maggior parte dei fornitori offre servizi di sviluppo software per droni su più livelli anziché un singolo prodotto, e il perimetro comprende di solito:
- Flight stack e firmware: personalizzazione di autopiloti open source come PX4 o ArduPilot, oppure scrittura di codice di controllo del volo proprietario, driver dei sensori e logica di stima.
- Integrazione dei payload: telecamere, gimbal, LiDAR, sensori multispettrali, irroratori, verricelli e meccanismi di sgancio dei pacchi, con la gestione di tempi, alimentazione e dati che ciascuno richiede.
- App per la stazione di controllo a terra (GCS): strumenti desktop, tablet o web per pianificare le missioni, seguire la telemetria e prendere il controllo manuale.
- Piattaforme di flotta e cloud: registro degli aeromobili, registri di manutenzione, assegnazione dei piloti, pianificazione delle missioni e aggiornamenti over-the-air (OTA).
- Pipeline di dati e immagini: acquisizione, fotogrammetria, ortomosaici, modelli 3D, rilevamento dei difetti e report automatici.
- Strumenti di conformità: Remote ID, registrazione dei voli, controlli dello spazio aereo, connessioni UTM o U-space ed esportazioni per gli audit.
- Integrazione enterprise: invio dei risultati ai sistemi ERP, GIS, di gestione degli asset o degli ordini di lavoro che il cliente già utilizza.
Pochi clienti hanno bisogno di tutte e sette le voci. Una start-up che costruisce la propria cellula di solito ha bisogno di firmware, lavoro sui payload e una GCS. Una utility energetica che usa droni commerciali standard per le ispezioni di solito ha bisogno invece dei livelli cloud, pipeline dati e integrazione. Capire a quale gruppo si appartiene è la prima decisione di perimetro e cambia la rosa dei fornitori adatti.
In che cosa lo sviluppo software UAV è diverso dallo sviluppo di app tradizionali?
Lo sviluppo software UAV si distingue dal lavoro su app tipiche per tre aspetti: il codice gira su hardware real-time con risorse limitate, i guasti hanno conseguenze fisiche e i test richiedono simulatori e ore di volo, non solo un browser. Un team web senza esperienza embedded e robotica può realizzare un’ottima dashboard e trovarsi comunque in grande difficoltà con i livelli di bordo. I fondamenti di questa parte embedded sono trattati nella nostra guida allo sviluppo di software embedded.
Quali sono i quattro livelli software di un sistema drone?
Ogni sistema drone si basa su quattro livelli software: bordo (l’aeromobile stesso), collegamento (connessioni radio e di rete), terra (la stazione di controllo dell’operatore) e cloud (flotta, dati e integrazioni). Ogni livello ha il proprio stack tecnologico, le proprie modalità di guasto e spesso il proprio team specializzato, quindi i veri punti di forza di un fornitore si valutano meglio livello per livello.
Livello di bordo: flight controller e companion computer
Il livello di bordo è il software che fa volare l’aeromobile. Un flight controller esegue un autopilota real-time che fonde i dati di IMU, ricevitore GNSS, barometro e magnetometro in una stima di posizione e assetto, poi comanda i motori tramite anelli di controllo eseguiti diverse centinaia di volte al secondo. Lo stesso firmware gestisce i failsafe: batteria scarica, violazione del geofence, guasto di un sensore e perdita del collegamento di comando.
Molti droni moderni aggiungono un companion computer, una scheda Linux o un modulo GPU embedded posto accanto al flight controller. Si occupa dei carichi pesanti che non devono mai rallentare l’autopilota: computer vision, rilevamento degli ostacoli, logica di missione, controllo dei payload e nodi ROS 2. La regola abituale è semplice. Tutto ciò che deve avvenire puntualmente, ogni volta, resta sul flight controller; tutto ciò che richiede molta potenza di calcolo passa al companion computer.
Livello di collegamento: telemetria, video e comando
Il livello di collegamento trasporta comandi, telemetria e video tra l’aeromobile e il suolo. La maggior parte dei sistemi aperti usa MAVLink, un protocollo di messaggistica leggero per telemetria e comandi, su un collegamento radio, con un downlink video digitale separato. Le operazioni a lungo raggio e BVLOS aggiungono modem LTE o 5G, e il lavoro con più droni può aggiungere radio mesh.
La funzione più importante del livello di collegamento è ciò che accade quando il collegamento si interrompe. Il comportamento in caso di perdita del collegamento (ritorno al punto di decollo, atterraggio sul posto, volo stazionario o prosecuzione della missione) deve essere configurato nel firmware, allineato alla valutazione del rischio dell’operazione e dimostrato nei test. I collegamenti di comando dovrebbero inoltre essere autenticati e, dove il modello di minaccia lo richiede, cifrati, perché un canale di controllo aperto è una porta aperta sull’aeromobile.
Livello di terra: la stazione di controllo a terra
Il livello di terra è il software che l’operatore usa per pianificare, avviare, monitorare e, quando serve, prendere il controllo di un volo. Può essere un fork di una GCS open source come QGroundControl o Mission Planner, un’app tablet su misura o una console web che supervisiona più aeromobili contemporaneamente.
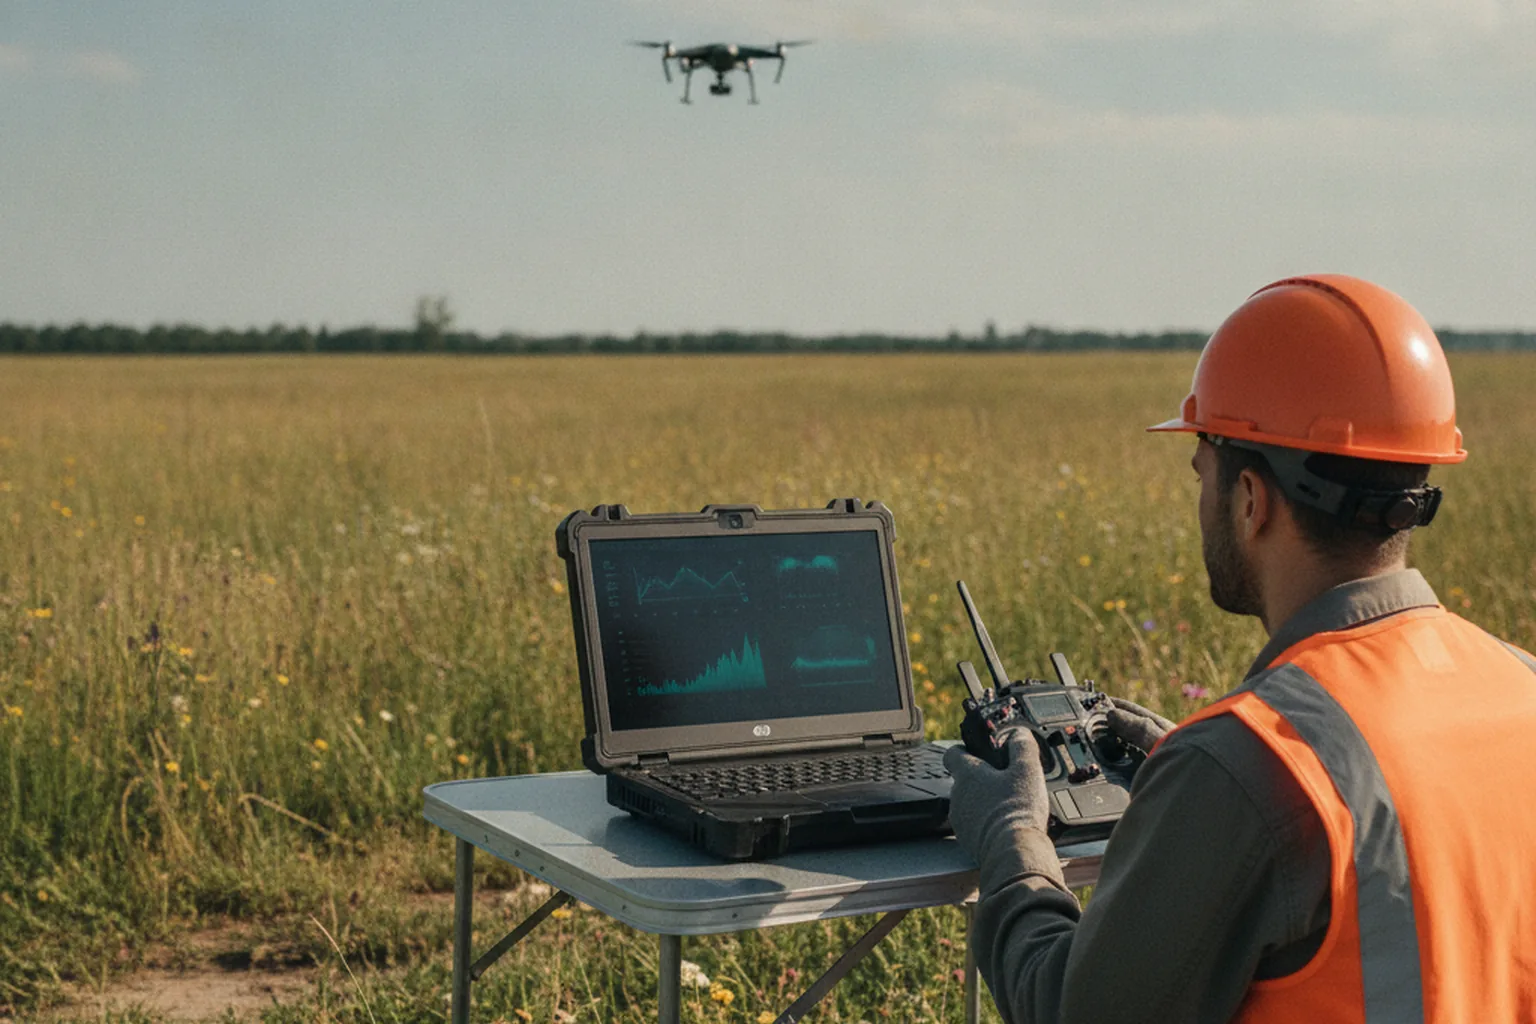
Sono le condizioni sul campo, più delle tendenze di design, a definire i requisiti. Una buona GCS funziona con mappe offline, resta leggibile sotto la luce diretta del sole, ha comandi abbastanza grandi da usare con i guanti, mostra a colpo d’occhio lo stato della batteria e del collegamento e non nasconde mai le azioni di emergenza dietro un menu. Le viste multi-veicolo e l’accesso basato sui ruoli diventano indispensabili non appena un operatore supervisiona più di un drone.
Livello cloud: flotta, dati e integrazioni
Il livello cloud trasforma i singoli voli in un’operazione. Archivia il registro di aeromobili e piloti, pianifica le missioni, distribuisce gli aggiornamenti OTA, conserva i registri di volo per gli audit, elabora le immagini ed espone API verso gli altri sistemi aziendali. È la classica architettura dei dispositivi connessi, e i pattern descritti nel nostro articolo sullo sviluppo di software IoT si applicano quasi direttamente: identità del dispositivo, acquisizione sicura dei dati, archiviazione di serie temporali e configurazione remota.
| Livello | Che cosa gira lì | Tecnologie tipiche | Rischio principale |
|---|---|---|---|
| Bordo | Autopilota, stimatore, failsafe, percezione, controllo dei payload | C/C++ su RTOS (NuttX, ChibiOS), companion Linux, ROS 2 | Perdita di controllo, schianto, flyaway |
| Collegamento | Telemetria, comandi, video, backhaul di rete | MAVLink, collegamenti video digitali, LTE/5G, radio mesh | Perdita del collegamento, latenza, canale di comando dirottato |
| Terra | Pianificazione delle missioni, monitoraggio, controllo manuale | Fork di Qt/QGroundControl, Mission Planner, app React o Flutter | Errore dell’operatore causato da un’interfaccia confusa |
| Cloud | Registro della flotta, OTA, registri di volo, elaborazione dati, API | Acquisizione dai dispositivi, archiviazione di serie temporali, GIS e tile cartografiche, API REST | Perdita di dati, rilascio OTA difettoso, lacune negli audit |
Quali tipi di software per droni si possono commissionare?
Può commissionare software per droni per un singolo livello o per un prodotto completo, ma la maggior parte dei progetti rientra in sette tipologie riconoscibili. Ogni tipologia richiede un mix diverso di competenze embedded, mobile, cloud e dati, ed è per questo che definire il perimetro per tipologia fa risparmiare tempo nei colloqui con i fornitori.
Controllo di volo e personalizzazione dell’autopilota
Si tratta del lavoro sull’autopilota stesso: portare PX4 o ArduPilot su una nuova cellula o su una nuova scheda flight controller, regolare gli anelli di controllo, scrivere driver per nuovi sensori, aggiungere modalità di volo personalizzate e rafforzare i failsafe. È la tipologia più specialistica di sviluppo software per droni e quella in cui i test sul campo contano di più.
Software per la stazione di controllo a terra
I progetti di GCS su misura vanno dal rebranding e dalla semplificazione di una stazione open source per un compito specifico fino alla realizzazione di una nuova console web multi-veicolo. Il valore principale viene di solito dal togliere opzioni: una squadra di irrorazione delle colture o un ispettore di ponti ha bisogno di cinque schermate ben progettate, non di cento impostazioni.
Pianificazione delle missioni e autonomia
Il software di autonomia pianifica ed esegue i voli con un intervento umano minimo: griglie di rilievo automatiche, schemi di ispezione di facciate e tralicci, atterraggio di precisione, aggiramento degli ostacoli e inseguimento di oggetti. Gran parte di esso gira sul companion computer e si basa sullo sviluppo di computer vision per il rilevamento e l’inseguimento. La nostra panoramica sullo sviluppo di software di computer vision spiega come questi modelli vengono addestrati, ottimizzati per l’hardware edge e validati.
Software di gestione della flotta
Il software di flotta gestisce molti aeromobili, batterie, piloti e missioni su più siti: disponibilità, intervalli di manutenzione, versioni del firmware, abilitazioni aggiornate dei piloti, approvazioni delle missioni e registri degli incidenti. La logica di fondo è vicina a quella dei sistemi per flotte di veicoli, descritti nella nostra guida allo sviluppo di software per la gestione delle flotte, con campi aggiuntivi per le autorizzazioni dello spazio aereo e i registri di volo.
Mappatura, fotogrammetria e analisi delle ispezioni
Il software dei dati trasforma immagini grezze e letture dei sensori in deliverable: ortomosaici, modelli digitali di superficie, nuvole di punti, mappe delle anomalie termiche e report dei difetti annotati. Le parti difficili sono la georeferenziazione accurata, i sistemi di coordinate e l’integrazione con gli strumenti GIS; i pattern sono trattati nel nostro articolo sullo sviluppo di software geospaziale.
Orchestrazione di consegne e logistica
Il software di consegna coordina ordini, rotte, zone di atterraggio o di sgancio, sostituzioni delle batterie e notifiche ai clienti, e li collega ai sistemi di magazzino e di dispatch. Si colloca nel punto d’incontro tra regole aeronautiche e software per la supply chain, quindi i fornitori con esperienza nel software per la logistica hanno un vantaggio quando i volumi di pacchi crescono.
Counter-UAS e consapevolezza dello spazio aereo
Il software di consapevolezza dello spazio aereo rileva, identifica e traccia i droni intorno a siti sensibili, spesso leggendo le trasmissioni Remote ID e fondendo i dati di radar o sensori RF. È un settore specialistico e regolamentato; lo includa nel perimetro solo se il suo obiettivo è la sicurezza del sito e non le operazioni di volo.
| Settore | Software per droni tipico | Integrazione chiave |
|---|---|---|
| Ispezione di energia e infrastrutture | Voli di ispezione automatizzati, rilevamento dei difetti, generazione di report | Sistemi di gestione degli asset e degli ordini di lavoro |
| Agricoltura | Mappatura dei campi, indici di salute delle colture, piani di irrorazione a rateo variabile | Piattaforme di gestione aziendale agricola e controller delle macchine |
| Logistica e consegne | Pianificazione delle rotte, dispatch, gestione delle zone di sgancio, tracciamento della flotta | Sistemi di gestione degli ordini e di magazzino |
| Pubblica sicurezza | Streaming video in diretta, ricerca termica, mappatura degli incidenti | Sistemi di dispatch e di gestione delle prove |
| Edilizia e attività estrattive | Rilievi di avanzamento, volumi dei cumuli, modelli 3D del sito | Strumenti BIM, GIS e di project management |
L’agricoltura è un buon esempio di come i livelli si combinano: lo stesso volo produce immagini per gli agronomi e prescrizioni leggibili dalle macchine per gli irroratori. La nostra guida allo sviluppo di software su misura per l’agricoltura mostra dove si inseriscono i dati dei droni nello stack agricolo più ampio.
PX4 vs ArduPilot: su quale flight stack open source costruire?
Scelga PX4 quando commercializza un prodotto proprietario, perché la licenza BSD-3-Clause consente di mantenere chiuse le proprie modifiche. Scelga ArduPilot quando il suo supporto molto ampio ai veicoli e le sue funzionalità mature si adattano al suo aeromobile e può rispettare gli obblighi GPLv3 per il firmware che distribuisce. Entrambi sono pronti per la produzione, entrambi parlano MAVLink ed entrambi sono usati in droni commerciali.
| Criterio | PX4 | ArduPilot |
|---|---|---|
| Licenza | BSD-3-Clause (permissiva; modifiche chiuse consentite) | GPLv3 (copyleft; il firmware modificato distribuito deve essere accompagnato dal sorgente) |
| Governance | Ospitato dalla Dronecode Foundation sotto la Linux Foundation | Progetto open source indipendente gestito dal proprio team di sviluppo, con partner commerciali |
| Tipi di veicolo | Multicotteri, ala fissa, VTOL, rover e altro | Molto ampio: multicotteri, aerei, VTOL, elicotteri, rover, imbarcazioni e sottomarini |
| Sistema operativo real-time | NuttX sui flight controller | ChibiOS sulla maggior parte dei flight controller, Linux su alcune schede |
| Ecosistema | MAVSDK, QGroundControl, standard hardware Pixhawk | Mission Planner, QGroundControl, MAVProxy, hardware di classe Pixhawk |
| Integrazione ROS 2 | Bridge DDS nativo verso ROS 2 | Supporto DDS per ROS 2 aggiunto nelle versioni recenti |
| Uso tipico | Prodotti commerciali che richiedono IP chiusa e un’architettura modulare pulita | Progetti che privilegiano funzionalità collaudate e ampio supporto hardware e accettano il copyleft |
La questione della licenza non è un dettaglio tecnico. Se vende droni con firmware ArduPilot modificato, la GPLv3 le impone di rendere disponibile il relativo codice sorgente a chi riceve quel firmware. Molte aziende lo accettano senza problemi; altre spostano invece le funzionalità proprietarie sul companion computer. In ogni caso, chieda una revisione legale degli obblighi GPL prima del rilascio e si assicuri che il fornitore tracci ogni componente open source e la relativa licenza in una software bill of materials.
Quando ha senso un flight stack interamente proprietario?
Un flight stack interamente proprietario ha senso solo quando la certificazione, una cellula unica o un cliente del settore difesa richiedono il pieno controllo di ogni riga di codice e il budget consente anni di test di volo. Per la maggior parte dei prodotti commerciali, costruire su PX4 o ArduPilot aggiungendo livelli proprietari è più rapido, più economico e più sicuro, perché gli stack aperti hanno già alle spalle un numero molto elevato di ore di volo reali.
Quale stack tecnologico usano i team di software per droni nel 2026?
Nel 2026 i team di software per droni combinano C e C++ embedded per l’aeromobile, ROS 2 e Linux sui companion computer, MAVLink per la comunicazione e strumenti web, mobile e cloud standard per i livelli di terra e cloud. Il mix esatto dipende dai livelli inclusi nel perimetro, ma i mattoni di base sono abbastanza stabili tra i diversi fornitori.
| Area | Scelte comuni | Note |
|---|---|---|
| Firmware di volo | C/C++ su NuttX (PX4) o ChibiOS (ArduPilot) | Hard real-time; standard di codifica rigorosi e analisi statica |
| Companion computer | Linux embedded, ROS 2, C++ e Python | Percezione, logica di missione, controllo dei payload |
| Comunicazione | MAVLink, MAVSDK, bridge DDS | Firma dei messaggi per l’autenticazione dei comandi |
| Controllo a terra | Fork di Qt e QGroundControl, app web React, app Flutter o mobile native | Mappe offline e interfaccia leggibile al sole |
| Cloud | Acquisizione dai dispositivi, code di messaggi, database di serie temporali, object storage, tile cartografiche GIS | Registri di volo e immagini crescono rapidamente |
| Edge AI | Modelli di visione ottimizzati su GPU o NPU embedded | Rilevamento, inseguimento, aggiramento degli ostacoli |
| Simulazione e test | SITL con Gazebo o simulatori simili, banchi HITL, analisi dei registri di volo | Gira nella CI a ogni modifica |
Gli strumenti contano quanto i linguaggi. Sonde di debug, analizzatori logici, debugger compatibili con l’RTOS e analisi statica intercettano i difetti del firmware molto prima che un’elica giri. Il nostro elenco di strumenti per lo sviluppo di software embedded raccoglie gli IDE, le sonde e gli strumenti di test su cui si basano i team che sviluppano firmware per droni.
Quali norme del 2026 determinano il software per droni negli Stati Uniti e nell’UE?
Nel 2026 cinque gruppi di regole determinano il software per droni: il Remote ID della FAA, la proposta di regola BVLOS Part 108, la decisione della FCC sulla Covered List del 22 dicembre 2025, l’American Security Drone Act per l’uso federale e i regolamenti UE su UAS e U-space. Ciascuno si traduce in requisiti software concreti, ed è per questo che oggi la conoscenza della normativa è un test di base per qualsiasi fornitore di software per droni.
Remote ID (14 CFR Part 89, ASTM F3411)
Il Remote ID impone alla maggior parte dei droni che volano negli Stati Uniti di trasmettere chi sono e dove si trovano. Ai sensi del 14 CFR Part 89, un drone con Remote ID standard trasmette identificazione, posizione e posizione della stazione di controllo tramite firmware e hardware integrati, mentre gli aeromobili più vecchi possono usare un modulo di trasmissione separato. ASTM F3411 è lo standard consensuale che definisce come funziona la trasmissione. Per i team software questo significa logica Remote ID nel firmware, configurazione a prova di manomissione e test che dimostrino che la trasmissione parte a ogni volo. Con la proposta Part 108, gli aeromobili dovrebbero avere il Remote ID standard integrato invece di un modulo aggiuntivo.
Regola BVLOS Part 108 (proposta)
Il Part 108 è il quadro proposto dalla FAA per le operazioni di routine oltre la linea di vista. La proposta è stata pubblicata il 7 agosto 2025, insieme al Part 146 per i fornitori di servizi dati automatizzati come i servizi UTM, a seguito del FAA Reauthorization Act of 2024 e dell’Executive Order 14307, «Unleashing American Drone Dominance», del 6 giugno 2025. Il 28 gennaio 2026 la FAA ha riaperto il periodo di commento sulle questioni di conspicuità elettronica e di precedenza. La regola definitiva è all’esame dell’Office of Information and Regulatory Affairs dal 10 luglio 2026 e a novembre 2026 non era ancora stata pubblicata nel Federal Register. I voli BVLOS di routine richiedono ancora una deroga Part 107.
La proposta è basata sulle prestazioni. Invece di richiedere un brevetto di pilota per ogni volo, si affida a un supervisore delle operazioni e a coordinatori di volo, e prevede capacità di detect-and-avoid per determinati voli. Le implicazioni progettuali sono già chiare: telemetria e registrazione dei voli complete, punti di integrazione per i sensori di detect-and-avoid e API per dialogare con i fornitori di servizi dati Part 146. Integrarle ora costa meno che adattare il sistema dopo l’arrivo della regola definitiva.
FCC Covered List: droni e componenti di produzione estera
Il 22 dicembre 2025 la FCC (DA 25-1086) ha aggiunto alla propria Covered List i sistemi aeromobili senza pilota di produzione estera e i loro componenti critici, sulla base di una National Security Determination. I componenti interessati comprendono dispositivi di trasmissione dati, sistemi di comunicazione, flight controller, stazioni di controllo a terra, radiocomandi, sistemi di navigazione, batterie e batterie intelligenti, e motori. I nuovi modelli di apparecchiature interessate non possono ottenere l’autorizzazione FCC delle apparecchiature salvo una specifica determinazione del Department of War o del Department of Homeland Security. Il provvedimento non è retroattivo, quindi i droni già in servizio non vengono messi a terra.
Per i team software la conseguenza principale è la tracciabilità. Un fornitore dovrebbe conoscere l’origine di ogni flight controller, radio e modulo di navigazione presente nella sua distinta base, progettare il software in modo che l’hardware si possa sostituire senza riscrivere tutto e documentare il suo stato di esenzione, se ne utilizza una. Proprio per questo il porting del firmware su una nuova scheda flight controller è oggi un progetto frequente.
American Security Drone Act (FAR 52.240-1)
L’American Security Drone Act è rilevante se i suoi clienti sono agenzie federali o appaltatori federali. Recepito nella Federal Acquisition Regulation come clausola 52.240-1, vieta alle agenzie federali, a partire dal 22 dicembre 2025, di operare droni di entità estere interessate o di affidarne l’operatività a terzi, e impedisce agli appaltatori di usare fondi federali per tali droni. Il software sviluppato per questo mercato dovrebbe girare su hardware conforme e documentare la propria supply chain. Incontrerà anche il termine «Blue UAS», usato per i droni autorizzati all’uso da parte del governo statunitense; consideri qualsiasi affermazione di questo tipo come qualcosa da verificare, non da dare per scontato.
UE: regolamenti UAS e U-space
Nell’UE il software per droni deve rispettare il Regolamento delegato (EU) 2019/945 sui requisiti tecnici degli UAS e il Regolamento di esecuzione (EU) 2019/947 sulle operazioni UAS, oltre al pacchetto U-space guidato dal Regolamento di esecuzione (EU) 2021/664, applicabile dal 26 gennaio 2023. All’interno di uno spazio aereo U-space designato sono obbligatori quattro servizi: il servizio di identificazione di rete, il servizio di geo-consapevolezza, il servizio di autorizzazione dei voli UAS e il servizio di informazioni sul traffico. Il software deve quindi potersi collegare a fornitori di servizi U-space certificati, richiedere autorizzazioni di volo, ricevere dati di geo-consapevolezza e condividere la propria posizione. Per chi opera in Italia o in un altro Stato membro, il riferimento sono queste regole UE gestite da EASA, non le norme statunitensi descritte sopra.
| Norma | Giurisdizione | Stato (novembre 2026) | Che cosa deve fare il software |
|---|---|---|---|
| Remote ID, 14 CFR Part 89 | USA | In vigore | Trasmettere identificazione e posizione dal firmware o da un modulo |
| Part 108 BVLOS + Part 146 | USA | Proposta (NPRM 7 ago 2025); regola definitiva all’OIRA dal 10 lug 2026, non ancora pubblicata | Registrazione, integrazione detect-and-avoid, API verso i fornitori di servizi dati, Remote ID integrato |
| FCC Covered List, DA 25-1086 | USA | In vigore dal 22 dic 2025, non retroattiva | Distinta base tracciabile, progettazione indipendente dall’hardware, esenzioni documentate |
| ASDA, FAR 52.240-1 | USA federale | In vigore dal 22 dic 2025 | Hardware conforme e documentazione della supply chain per i lavori federali |
| (EU) 2019/945, 2019/947, U-space 2021/664 | UE | In vigore; U-space applicabile dal 26 gen 2023 | Collegarsi ai servizi U-space: identificazione di rete, geo-consapevolezza, autorizzazione di volo, informazioni sul traffico |
Nota: questa sezione riassume regole pubbliche a fini di pianificazione e non costituisce consulenza legale. Verifichi i suoi obblighi con un legale e con la sua autorità aeronautica prima di progettare, vendere o volare.
Come si sviluppa e si testa il software per droni?
Il software per droni si sviluppa per fasi che vanno dalla simulazione al banco di prova fino al campo, perché un aeromobile non è un laboratorio e ogni volo reale comporta un rischio. Un progetto tipico segue otto passaggi:
- Discovery e concetto operativo. Definire missioni, ambienti, spazio aereo, payload, operatori e norme applicabili. Questo documento guida tutte le decisioni successive.
- Architettura e scelta dell’hardware. Scegliere flight stack, flight controller, companion computer, radio e sensori, verificando l’origine nella supply chain rispetto alle regole FCC e ASDA.
- Firmware e integrazione. Portare o personalizzare l’autopilota, scrivere i driver, integrare il payload e configurare i failsafe e il comportamento in caso di perdita del collegamento.
- Sviluppo di terra e cloud. Realizzare la GCS, il backend della flotta, la pipeline dei dati e le integrazioni in parallelo al lavoro sul firmware.
- Test software-in-the-loop (SITL). Eseguire il vero codice di volo con un simulatore come Gazebo a ogni modifica, includendo l’iniezione di guasti come perdita dei sensori, vento e interruzioni del collegamento.
- Test hardware-in-the-loop (HITL). Eseguire il firmware sul flight controller reale collegato a un mondo simulato per individuare problemi di temporizzazione, driver e risorse.
- Prove in campo e analisi dei registri di volo. Volare in condizioni controllate, ampliare l’inviluppo passo dopo passo e analizzare ogni registro prima della sortita successiva.
- Pacchetto di conformità, OTA e operatività. Preparare la documentazione per deroghe o autorizzazioni, impostare aggiornamenti OTA firmati con rollback e monitorare la flotta dopo il lancio.
Perché i test SITL e HITL non sono facoltativi?
I test SITL e HITL non sono facoltativi perché sono l’unico modo sicuro per testare scenari di guasto che non si possono o non si devono riprodurre in volo, come un’interruzione del GNSS sopra una città o un guasto a un motore in quota. Un fornitore senza una pipeline di simulazione automatizzata scoprirà questi scenari durante le prove in campo, il che è più lento, più costoso e più pericoloso. Vale la stessa logica shift-left di qualsiasi progetto software: intercettare i difetti dove correggerli costa meno.
Quanto costa lo sviluppo di software per droni nel 2026?
Secondo le fasce di mercato pubblicate, nel 2026 lo sviluppo di software per droni costa in genere da circa $15.000 per una semplice app a oltre $200.000 per una piattaforma enterprise o swarm. Consideri queste cifre solo come orientamento: il numero di livelli, il grado di autonomia e il lavoro di conformità incidono sul prezzo più di qualsiasi altro fattore.
| Perimetro | Fascia di mercato | Tempi tipici | Fonte |
|---|---|---|---|
| Semplice app per droni | $15k–$45k | 2–3 mesi | Wezom, 2026 |
| Prodotto di livello intermedio | $50k–$150k | 4–7 mesi | Wezom, 2026 |
| Piattaforma enterprise o swarm | $200k+ | Più lunghi, specifici del progetto | Wezom, 2026 |
| Software di controllo del drone | $30k–$80k | – | Wezom, 2026 |
| Software di mappatura | $60k–$120k | – | Wezom, 2026 |
| Software di elaborazione dati | $50k–$150k | – | Wezom, 2026 |
| Software per droni basato sull’IA | $100k+ | – | Wezom, 2026 |
| Piattaforma di gestione della flotta | $200k+ | – | Wezom, 2026 |
| Integrazione del controllo di volo (MAVLink, telemetria) | $5k–$70k | – | Guide di mercato 2026 |
| App GCS (mobile o web) | $10k–$100k | – | Guide di mercato 2026 |
| Ogni funzione avanzata di autonomia (rilevamento oggetti, aggiramento ostacoli, swarm) | circa $15k–$40k | – | Guide di mercato 2026 |
I principali fattori di costo sono facili da individuare una volta messo per iscritto il perimetro:
- Varietà dell’hardware: ogni cellula, flight controller o payload aggiuntivo moltiplica l’impegno di integrazione e di test.
- Grado di autonomia: il volo manuale con modalità assistite costa molto meno dell’autonomia basata sulla visione o del coordinamento di più veicoli.
- BVLOS e detect-and-avoid: collegamenti ridondanti, integrazione detect-and-avoid e registrazione più rigorosa ampliano notevolmente il perimetro.
- Volume dei dati: immagini ad alta risoluzione, LiDAR e video fanno crescere i costi di archiviazione, elaborazione e banda.
- Lavoro di conformità e supply chain: sostituzioni di hardware, documentazione e supporto alle deroghe richiedono tempo di ingegneria.
- Logistica dei test sul campo: siti di prova, piloti, aeromobili di riserva e trasferte sono voci di costo reali.
Preveda un budget anche per il lavoro continuativo. Le guide di mercato stimano la manutenzione in circa il 15–25% del costo di sviluppo iniziale all’anno, per coprire gli aggiornamenti upstream dell’autopilota, le patch di sistema operativo e librerie, le nuove revisioni hardware e i cambiamenti normativi.
Conviene sviluppare software su misura per droni o acquistare una piattaforma?
Acquisti una piattaforma pronta quando missioni standard su droni supportati coprono le sue esigenze; sviluppi software su misura quando possiede l’aeromobile o il payload, ha bisogno del pieno controllo dei dati o serve clienti federali con rigide regole sulla supply chain. Molte aziende finiscono per adottare un modello ibrido: una piattaforma commerciale per il lavoro di routine e software su misura per ciò che le distingue.
| Opzione | Ideale quando | Compromessi |
|---|---|---|
| Piattaforma pronta (SaaS per flotta o mappatura) | Flotte piccole o medie, droni standard, deliverable standard | Avvio rapido, costi per utente o per volo, personalizzazione limitata, il fornitore controlla i dati |
| Software su misura su uno stack aperto | Cellula o payload propri, flussi di lavoro proprietari, proprietà dei dati, clienti federali | Costo iniziale più alto e tempi più lunghi, pieno controllo di IP e roadmap |
| Ibrido | Missioni di routine su una piattaforma più analisi, integrazioni o software per payload su misura | Lavoro di integrazione al confine, ma il miglior equilibrio per molte aziende |
Faccia i conti su tre-cinque anni, non su uno. Canoni di piattaforma che sembrano modesti per dieci droni possono superare il costo di uno sviluppo su misura con cento, mentre uno sviluppo su misura che serve una sola missione standard raramente si ripaga.
Come scegliere un’azienda di sviluppo software per droni: checklist in 10 domande
Per scegliere il partner giusto per il software dei suoi droni, verifichi la reale esperienza di volo, la pipeline di simulazione, la conoscenza della normativa e della supply chain e l’approccio a sicurezza e IP prima di guardare il prezzo. Queste dieci domande distinguono i team esperti dai generalisti:
- Che cosa avete consegnato che vola davvero? Chieda ore di volo, flotte operative e referenze da poter contattare.
- Quanto è profonda la vostra esperienza con PX4 o ArduPilot? Cerchi schede portate, moduli personalizzati e, idealmente, contributi upstream.
- Mostrateci la vostra pipeline SITL e HITL. Deve girare automaticamente a ogni modifica e includere l’iniezione di guasti.
- Come avete implementato il Remote ID e le connessioni UTM o U-space? Chieda esempi concreti, non piani.
- Come gestite la FCC Covered List e l’ASDA? Un buon fornitore parla spontaneamente di origine dei componenti nella distinta base e di progettazione indipendente dall’hardware.
- Come proteggete il sistema? Si aspetti firmware firmato, collegamenti autenticati e cifrati, secure boot dove l’hardware lo supporta e rollback degli aggiornamenti OTA.
- Chi detiene l’IP e come gestite le licenze open source? Servono condizioni di proprietà chiare e una software bill of materials che copra i componenti BSD e GPL.
- Avete un laboratorio hardware e accesso a voli di prova? Banchi di prova e siti di volo accorciano ogni iterazione.
- Che cosa succede dopo il lancio? Chieda di SLA di supporto, politica sugli aggiornamenti upstream e risposta agli incidenti.
- Quanta sovrapposizione di orario lavorativo avremo? Prove in campo e incidenti richiedono risposte rapide da chi ha scritto il codice.
Campanelli d’allarme nella scelta di un fornitore di software per droni
- Nessun registro di volo, nessuna referenza sul campo né video del loro software in volo.
- «Lo testeremo sul campo» al posto di un piano di simulazione e HITL.
- Nessuna risposta su Remote ID, Part 108 o FCC Covered List.
- Condizioni di IP vaghe, o nessuna consapevolezza delle implicazioni GPLv3 del firmware ArduPilot modificato.
- Firmware non firmato, collegamenti di comando aperti o aggiornamenti OTA senza rollback.
Che cosa aspetta il software per droni nel 2026–2027?
Nel prossimo anno il software per droni sarà plasmato soprattutto dalla normativa che si adegua ai voli BVLOS di routine e da una maggiore autonomia che si sposta a bordo dell’aeromobile. Conviene pianificare per cinque sviluppi:
- Finalizzazione del Part 108: una volta pubblicato, dovrebbe trasformare molte operazioni BVLOS basate su deroghe in operazioni di routine e creare domanda di registrazione conforme, detect-and-avoid e integrazioni con i servizi dati.
- Diffusione dell’U-space: man mano che gli Stati membri dell’UE designano più spazi aerei U-space, il collegamento ai fornitori di servizi diventa una funzione standard anziché un progetto.
- Edge AI per detect-and-avoid e ispezioni: processori embedded migliori rendono praticabili il rilevamento a bordo e la segnalazione dei difetti in tempo reale anche su aeromobili più piccoli.
- Automazione drone-in-a-box: le stazioni di aggancio che ricaricano, lanciano e recuperano i droni senza un pilota sul posto spostano più logica nel software di flotta e di operazioni da remoto.
- Operazioni multi-veicolo: un operatore che supervisiona più aeromobili richiede nuovi design di GCS, pianificazione della flotta e salvaguardie di automazione più solide.
Il filo conduttore è che a decidere quali operatori crescono sarà il software, non le cellule. I team che investono ora in un’architettura pulita, nella simulazione e nella conformità si adatteranno alle regole definitive con modifiche di configurazione anziché con riscritture.
Domande frequenti
Che cosa fa un’azienda di sviluppo software per droni?
Un’azienda di sviluppo software per droni scrive il codice che permette a un aeromobile senza pilota di volare, comunicare e generare valore per il business. Il lavoro tipico comprende il firmware del flight controller e la personalizzazione dell’autopilota, l’integrazione dei payload, le app per la stazione di controllo a terra, la gestione della flotta e le piattaforme dati in cloud, l’elaborazione delle immagini e funzioni di conformità come Remote ID e registrazione dei voli. Molti fornitori collegano anche i dati dei droni ai sistemi ERP, GIS o di gestione degli asset del cliente.
Quanto costano i servizi di sviluppo software per droni?
Le fasce di mercato pubblicate nel 2026 indicano circa $15.000–$45.000 per una semplice app per droni, circa $50.000–$150.000 per un prodotto di livello intermedio e oltre $200.000 per piattaforme enterprise o swarm (Wezom). La sola integrazione del controllo di volo viene spesso quotata $5.000–$70.000 e una stazione di controllo a terra $10.000–$100.000. Per la manutenzione preveda ogni anno un ulteriore 15–25 percento del costo di sviluppo iniziale.
Per un prodotto commerciale con droni è meglio PX4 o ArduPilot?
PX4 è di solito la scelta più sicura per un prodotto commerciale proprietario, perché la licenza BSD-3-Clause consente di mantenere chiuse le proprie modifiche. ArduPilot è un’ottima scelta quando l’ampio supporto ai veicoli e le funzionalità mature si adattano al suo aeromobile, ma è distribuito con licenza GPLv3, quindi distribuire firmware modificato comporta obblighi di condivisione del codice sorgente. Prima di rilasciare uno dei due stack faccia esaminare la licenza da un legale.
Negli Stati Uniti i droni hanno bisogno di software Remote ID?
Sì, la maggior parte dei droni che volano negli Stati Uniti deve rispettare il Remote ID ai sensi del 14 CFR Part 89. Un drone con Remote ID standard trasmette identificazione, posizione e posizione della stazione di controllo tramite firmware e hardware integrati, mentre i droni più vecchi possono usare un modulo di trasmissione. Con la proposta di regola BVLOS Part 108, gli aeromobili dovrebbero avere il Remote ID standard integrato invece di un modulo aggiuntivo.
Che cos’è il Part 108 ed è già in vigore?
Il Part 108 è la regola proposta dalla FAA per le operazioni di routine con droni oltre la linea di vista (BVLOS), pubblicata come proposta il 7 agosto 2025 insieme al Part 146 per i fornitori di servizi dati automatizzati. Il periodo di commento è stato riaperto il 28 gennaio 2026. A novembre 2026 la regola definitiva non era ancora stata pubblicata nel Federal Register, quindi i voli BVLOS di routine richiedono ancora una deroga Part 107.
Posso ancora usare flight controller di produzione estera dopo la decisione sulla FCC Covered List?
I droni e i componenti già in servizio non vengono messi a terra, perché il provvedimento FCC del 22 dicembre 2025 non è retroattivo. I nuovi droni e componenti critici di produzione estera, inclusi flight controller, stazioni di controllo a terra, collegamenti dati e sistemi di navigazione, non possono ottenere l’autorizzazione FCC delle apparecchiature salvo una specifica determinazione del Department of War o del DHS. Verifichi la distinta base e confermi la sua posizione con un legale.
Quanto tempo serve per sviluppare software su misura per droni?
Secondo le stime di mercato 2026 di Wezom, una semplice app per droni richiede in genere circa 2–3 mesi e un prodotto di livello intermedio circa 4–7 mesi. Le piattaforme enterprise per flotte, le funzioni swarm o i sistemi pronti per il BVLOS richiedono più tempo, perché prove in campo, pipeline di simulazione e documentazione di conformità aggiungono settimane che un progetto puramente software non richiede.
Fonti
- Federal Register, Normalizing Unmanned Aircraft Systems Beyond Visual Line of Sight Operations (proposta di regola FAA, Part 108 e 146, 7 agosto 2025)
- Federal Register, Normalizing UAS BVLOS Operations: Reopening of Comment Period (28 gennaio 2026)
- FCC, DA 25-1086: Covered List update on UAS and UAS critical components (22 dicembre 2025) e National Security Determination for UAS
- Federal Register, Federal Acquisition Regulation: Prohibition on Unmanned Aircraft Systems From Covered Foreign Entities (FAR 52.240-1)
- EASA, U-space regulatory framework (Regolamento di esecuzione (EU) 2021/664)
- PX4, PX4 Autopilot User Guide e repository PX4-Autopilot (BSD-3-Clause)
- Wezom, Cost of Drone Software Development in 2026