
Une entreprise de développement de logiciels pour drones conçoit, développe et maintient le code qui permet à un aéronef sans pilote de voler en sécurité, de communiquer avec ses opérateurs et de transformer chaque vol en données exploitables. Le matériel attire l’attention sur les photos de produit, mais c’est le logiciel qui décide si un drone tient sa position par vent en rafales, revient à son point de départ quand sa liaison radio tombe, télécharge un jeu de données d’inspection propre et passe l’examen d’une autorité de l’aviation.
La couche la plus difficile à réussir est celle que les acheteurs voient le moins : le firmware du contrôleur de vol et l’ordinateur compagnon qui l’accompagne. À ce niveau, un bug ne produit pas une page d’erreur, il produit un crash. C’est pourquoi les programmes drones sérieux commencent généralement par le développement de firmware et de logiciels embarqués pour drones, avant de passer aux applications de contrôle au sol, aux tableaux de bord de flotte et à l’analytique.
Les critères d’achat ont aussi changé en 2026. Depuis le 22 décembre 2025, la FCC Covered List inclut les drones produits à l’étranger et leurs composants critiques, comme les contrôleurs de vol et les stations de contrôle au sol, et la règle Part 108 de la FAA pour les vols au-delà de la vue directe (BVLOS) attend toujours sa publication. Ce guide explique ce que conçoit un prestataire de logiciels pour drones, les quatre couches logicielles d’un système de drone, PX4 vs ArduPilot, la réglementation qui façonne désormais le code, des coûts réalistes et une checklist pour choisir un partenaire.
Que fait concrètement une entreprise de développement de logiciels pour drones ?
Un prestataire de logiciels pour drones développe et intègre les logiciels dont un programme drone a besoin, du firmware de l’autopilote à bord de l’aéronef jusqu’à la plateforme cloud où les données de vol sont stockées et analysées. La plupart des prestataires vendent des services de développement de logiciels pour drones sur plusieurs couches plutôt qu’un produit unique, et le périmètre comprend généralement :
- Stack de vol et firmware : personnalisation d’autopilotes open source comme PX4 ou ArduPilot, ou écriture de code de contrôle de vol propriétaire, de pilotes de capteurs et de logique d’estimation.
- Intégration des charges utiles : caméras, nacelles, LiDAR, capteurs multispectraux, pulvérisateurs, treuils et mécanismes de largage de colis, avec la synchronisation, l’alimentation et le traitement des données propres à chacun.
- Applications de station de contrôle au sol (GCS) : outils desktop, tablette ou web pour planifier les missions, suivre la télémétrie et reprendre le contrôle manuel.
- Plateformes de flotte et cloud : registre des aéronefs, carnets de maintenance, affectation des pilotes, planification des missions et mises à jour over-the-air (OTA).
- Pipelines de données et d’images : ingestion, photogrammétrie, orthomosaïques, modèles 3D, détection de défauts et rapports automatisés.
- Outils de conformité : Remote ID, journalisation des vols, vérifications de l’espace aérien, connexions UTM ou U-space et exports pour les audits.
- Intégration aux systèmes d’entreprise : transmission des résultats vers l’ERP, le SIG, la gestion des actifs ou les systèmes d’ordres de travail déjà utilisés par le client.
Rares sont les clients qui ont besoin des sept. Une start-up qui construit sa propre cellule a généralement besoin du firmware, de l’intégration des charges utiles et d’une GCS. Un fournisseur d’énergie qui utilise des drones du commerce pour ses inspections a plutôt besoin des couches cloud, pipeline de données et intégration. Savoir à quel groupe vous appartenez est la première décision de cadrage, et elle change la liste des prestataires adaptés.
En quoi le développement logiciel UAV diffère-t-il du développement d’applications classique ?
Le développement logiciel UAV diffère du travail applicatif habituel sur trois points : le code tourne sur du matériel temps réel aux ressources limitées, les défaillances ont des conséquences physiques, et les tests exigent des simulateurs et du temps de vol, pas seulement un navigateur. Une équipe web sans expérience de l’embarqué et de la robotique peut construire un bon tableau de bord et rencontrer pourtant de grandes difficultés sur les couches embarquées. Les fondamentaux de cette partie embarquée sont présentés dans notre guide du développement de logiciels embarqués.
Quelles sont les quatre couches logicielles d’un système de drone ?
Tout système de drone repose sur quatre couches logicielles : la couche embarquée (l’aéronef lui-même), la couche de liaison (connexions radio et réseau), la couche sol (la station de contrôle de l’opérateur) et la couche cloud (flotte, données et intégrations). Chaque couche a sa propre stack technique, ses propres modes de défaillance et souvent sa propre équipe spécialisée : c’est donc couche par couche qu’on évalue le plus facilement les vraies forces d’un prestataire.
Couche embarquée : contrôleur de vol et ordinateur compagnon
La couche embarquée est le logiciel qui fait voler l’aéronef. Un contrôleur de vol exécute un autopilote temps réel qui fusionne les données de la centrale inertielle (IMU), du récepteur GNSS, du baromètre et du magnétomètre en une estimation de position et d’attitude, puis pilote les moteurs via des boucles de régulation plusieurs centaines de fois par seconde. Ce même firmware gère les modes de sécurité : batterie faible, sortie de la zone géographique autorisée, panne de capteur et perte de la liaison de commande.
Beaucoup de drones modernes ajoutent un ordinateur compagnon, une carte Linux ou un module GPU embarqué placé à côté du contrôleur de vol. Il prend en charge les traitements lourds qui ne doivent jamais ralentir l’autopilote : vision par ordinateur, détection d’obstacles, logique de mission, contrôle de la charge utile et nœuds ROS 2. La règle habituelle est simple. Tout ce qui doit se produire à temps, à chaque fois, reste sur le contrôleur de vol ; tout ce qui consomme beaucoup de calcul passe sur l’ordinateur compagnon.
Couche de liaison : télémétrie, vidéo et liaisons de commande
La couche de liaison transporte les commandes, la télémétrie et la vidéo entre l’aéronef et le sol. La plupart des systèmes ouverts utilisent MAVLink, un protocole de messagerie léger pour la télémétrie et les commandes, sur une liaison radio, avec une liaison descendante vidéo numérique séparée. Les opérations longue portée et BVLOS ajoutent des modems LTE ou 5G, et le travail multi-drones peut ajouter des radios maillées.
La fonction la plus importante de la couche de liaison est ce qui se passe quand la liaison tombe. Le comportement en cas de perte de liaison (retour au point de décollage, atterrissage sur place, maintien en position ou poursuite de la mission) doit être configuré dans le firmware, aligné sur l’évaluation des risques de l’opération et validé par des tests. Les liaisons de commande doivent aussi être authentifiées et, lorsque le modèle de menace l’exige, chiffrées, car un canal de commande ouvert est une porte ouverte sur l’aéronef.
Couche sol : la station de contrôle au sol
La couche sol est le logiciel que l’opérateur utilise pour planifier, lancer, surveiller et, si nécessaire, reprendre la main sur un vol. Il peut s’agir d’un fork d’une GCS open source comme QGroundControl ou Mission Planner, d’une application tablette sur mesure ou d’une console web qui supervise plusieurs aéronefs à la fois.
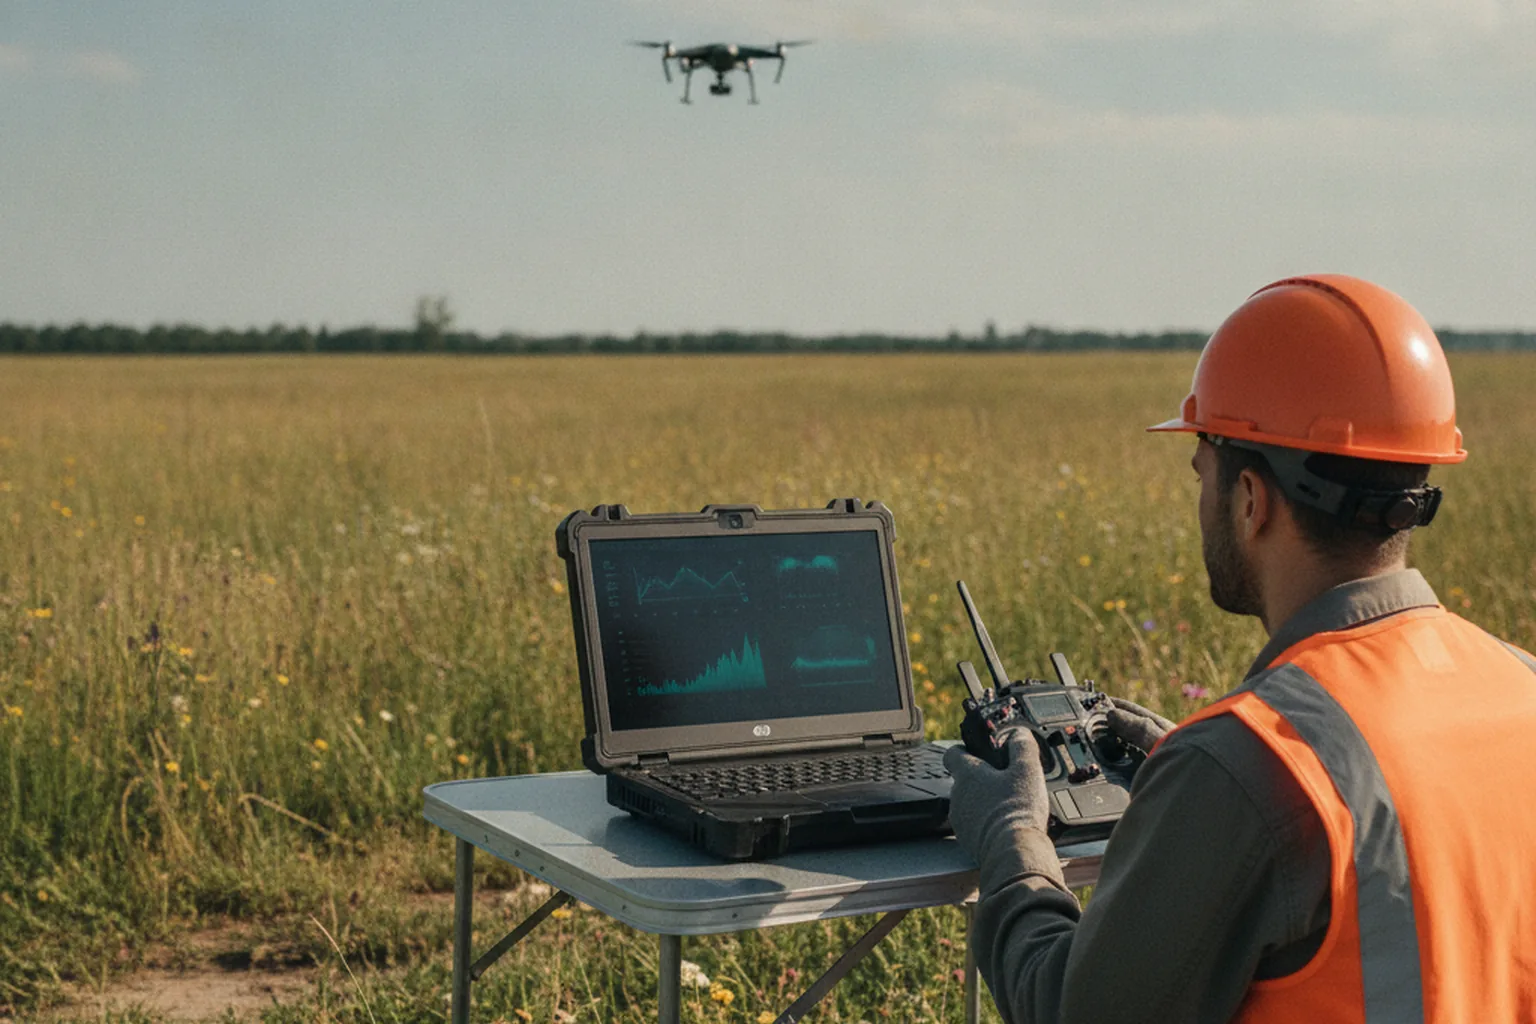
Les conditions de terrain dictent les exigences bien plus que les tendances du design. Une bonne GCS fonctionne avec des cartes hors ligne, reste lisible en plein soleil, propose des commandes assez grandes pour des mains gantées, affiche d’un coup d’œil l’état de la batterie et de la liaison, et ne cache jamais les actions d’urgence derrière un menu. Les vues multi-véhicules et les accès par rôle deviennent indispensables dès qu’un opérateur supervise plus d’un drone.
Couche cloud : flotte, données et intégrations
La couche cloud transforme des vols isolés en une véritable exploitation. Elle stocke le registre des aéronefs et des pilotes, planifie les missions, distribue les mises à jour OTA, conserve les journaux de vol pour les audits, traite les images et expose des API vers les autres systèmes de l’entreprise. Il s’agit d’une architecture classique d’objets connectés, et les principes décrits dans notre article sur le développement de logiciels IoT s’appliquent presque directement : identité des appareils, ingestion sécurisée, stockage de séries temporelles et configuration à distance.
| Couche | Ce qui y tourne | Technologies courantes | Principal risque de défaillance |
|---|---|---|---|
| Embarquée | Autopilote, estimateur, modes de sécurité, perception, contrôle de la charge utile | C/C++ sur un RTOS (NuttX, ChibiOS), ordinateur compagnon Linux, ROS 2 | Perte de contrôle, crash, fuite du drone (flyaway) |
| Liaison | Télémétrie, commandes, vidéo, liaison réseau de retour | MAVLink, liaisons vidéo numériques, LTE/5G, radios maillées | Perte de liaison, latence, canal de commande détourné |
| Sol | Planification des missions, surveillance, contrôle manuel | Forks Qt/QGroundControl, Mission Planner, applications React ou Flutter | Erreur de l’opérateur due à une interface confuse |
| Cloud | Registre de flotte, OTA, journaux de vol, traitement des données, API | Ingestion des appareils, stockage de séries temporelles, SIG et tuiles cartographiques, API REST | Perte de données, déploiement OTA défectueux, lacunes d’audit |
Quels types de logiciels pour drones pouvez-vous commander ?
Vous pouvez commander un logiciel pour drones pour une seule couche ou pour un produit complet, mais la plupart des projets relèvent de sept types bien identifiables. Chaque type demande un mélange différent de compétences en embarqué, mobile, cloud et données : cadrer le projet par type fait donc gagner du temps dans les échanges avec les prestataires.
Contrôle de vol et personnalisation de l’autopilote
Il s’agit du travail sur l’autopilote lui-même : porter PX4 ou ArduPilot sur une nouvelle cellule ou une nouvelle carte de contrôleur de vol, régler les boucles de régulation, écrire des pilotes pour de nouveaux capteurs, ajouter des modes de vol personnalisés et renforcer les modes de sécurité. C’est le type de développement de logiciels pour drones le plus spécialisé, et celui où les essais sur le terrain comptent le plus.
Logiciel de station de contrôle au sol
Les projets de GCS sur mesure vont de l’adaptation et de la simplification d’une station open source pour une tâche précise jusqu’à la création d’une nouvelle console web multi-véhicules. La principale valeur vient généralement de ce que l’on retire : une équipe d’épandage agricole ou un inspecteur d’ouvrages d’art a besoin de cinq écrans bien conçus, pas d’une centaine de réglages.
Planification de mission et autonomie
Les logiciels d’autonomie planifient et exécutent des vols avec une intervention humaine minimale : grilles de relevé automatiques, schémas d’inspection de façades et de pylônes, atterrissage de précision, évitement d’obstacles et suivi d’objets. Une grande partie tourne sur l’ordinateur compagnon et s’appuie sur le développement en vision par ordinateur pour la détection et le suivi. Notre présentation du développement de logiciels de vision par ordinateur explique comment ces modèles sont entraînés, optimisés pour le matériel embarqué et validés.
Logiciel de gestion de flotte
Le logiciel de flotte gère de nombreux aéronefs, batteries, pilotes et missions sur plusieurs sites : disponibilité, intervalles de maintenance, versions de firmware, qualification à jour des pilotes, validation des missions et journaux d’incidents. La logique sous-jacente est proche de celle des systèmes de flotte de véhicules, décrits dans notre guide du développement de logiciels de gestion de flotte, avec des champs supplémentaires pour les autorisations d’espace aérien et les journaux de vol.
Cartographie, photogrammétrie et analytique d’inspection
Les logiciels de données transforment les images brutes et les relevés de capteurs en livrables : orthomosaïques, modèles numériques de surface, nuages de points, cartes d’anomalies thermiques et rapports de défauts annotés. Le géoréférencement précis, les systèmes de coordonnées et l’intégration avec les outils SIG en sont les parties difficiles ; les principes sont détaillés dans notre article sur le développement de logiciels géospatiaux.
Orchestration de la livraison et de la logistique
Les logiciels de livraison coordonnent les commandes, les itinéraires, les zones d’atterrissage ou de largage, les échanges de batteries et les notifications clients, et les relient aux systèmes d’entrepôt et de répartition. Ils se situent au croisement de la réglementation aérienne et des logiciels de chaîne d’approvisionnement : les prestataires qui ont l’expérience des logiciels logistiques ont donc un avantage quand les volumes de colis augmentent.
Lutte anti-drones et connaissance de l’espace aérien
Les logiciels de connaissance de l’espace aérien détectent, identifient et suivent les drones autour des sites sensibles, souvent en lisant les diffusions Remote ID et en fusionnant les données de capteurs radar ou RF. C’est un domaine spécialisé et réglementé : ne l’incluez dans votre périmètre que si votre objectif est la sécurité d’un site, et non l’exploitation de vols.
| Secteur | Logiciel drone typique | Intégration clé |
|---|---|---|
| Inspection des réseaux d’énergie et des infrastructures | Vols d’inspection automatisés, détection de défauts, génération de rapports | Systèmes de gestion des actifs et d’ordres de travail |
| Agriculture | Cartographie des parcelles, indices de santé des cultures, plans de pulvérisation à taux variable | Plateformes de gestion d’exploitation et contrôleurs d’équipements |
| Logistique et livraison | Planification d’itinéraires, répartition, gestion des zones de largage, suivi de flotte | Systèmes de gestion des commandes et d’entrepôt |
| Sécurité publique | Streaming vidéo en direct, recherche thermique, cartographie d’incidents | Systèmes de répartition et de gestion des preuves |
| Construction et mines | Relevés d’avancement, volumes de stocks, modèles 3D de chantier | Outils BIM, SIG et de gestion de projet |
L’agriculture illustre bien la combinaison des couches : un même vol produit des images pour les agronomes et des préconisations lisibles par machine pour les pulvérisateurs. Notre guide du développement de logiciels agricoles sur mesure montre où les données de drones s’insèrent dans l’ensemble des outils de l’exploitation.
PX4 vs ArduPilot : sur quelle stack de vol open source construire ?
Choisissez PX4 si vous commercialisez un produit propriétaire, car sa licence BSD-3-Clause vous permet de garder vos modifications fermées. Choisissez ArduPilot si sa très large prise en charge des véhicules et ses fonctionnalités éprouvées conviennent à votre aéronef et que vous pouvez respecter les obligations de la GPLv3 pour le firmware que vous distribuez. Les deux sont de qualité production, les deux parlent MAVLink et les deux équipent des drones commerciaux.
| Critère | PX4 | ArduPilot |
|---|---|---|
| Licence | BSD-3-Clause (permissive ; modifications fermées autorisées) | GPLv3 (copyleft ; un firmware modifié distribué doit être accompagné du code source) |
| Gouvernance | Hébergé par la Dronecode Foundation au sein de la Linux Foundation | Projet open source indépendant dirigé par son équipe de développement, avec des partenaires commerciaux |
| Types de véhicules | Multicoptères, voilures fixes, VTOL, rovers et plus encore | Très large : multicoptères, avions, VTOL, hélicoptères, rovers, bateaux et sous-marins |
| OS temps réel | NuttX sur les contrôleurs de vol | ChibiOS sur la plupart des contrôleurs de vol, Linux sur certaines cartes |
| Écosystème | MAVSDK, QGroundControl, standard matériel Pixhawk | Mission Planner, QGroundControl, MAVProxy, matériel de classe Pixhawk |
| Intégration ROS 2 | Pont DDS natif vers ROS 2 | Prise en charge DDS pour ROS 2 ajoutée dans les versions récentes |
| Cas d’usage typique | Produits commerciaux qui exigent une propriété intellectuelle fermée et une architecture modulaire propre | Projets qui privilégient des fonctionnalités éprouvées et un large support matériel, et qui acceptent le copyleft |
La question de la licence n’est pas un détail technique. Si vous vendez des drones équipés d’un firmware ArduPilot modifié, la GPLv3 vous oblige à mettre le code source correspondant à la disposition des personnes qui reçoivent ce firmware. Beaucoup d’entreprises l’acceptent sans difficulté ; d’autres préfèrent placer leurs fonctionnalités propriétaires sur l’ordinateur compagnon. Dans tous les cas, faites examiner les obligations de la GPL par un juriste avant la commercialisation, et assurez-vous que votre prestataire recense chaque composant open source et sa licence dans une nomenclature logicielle (SBOM).
Quand une stack de vol entièrement propriétaire a-t-elle du sens ?
Une stack de vol entièrement propriétaire n’a de sens que lorsque la certification, une cellule unique ou un client de la défense exige un contrôle total de chaque ligne de code, et que le budget permet des années d’essais en vol. Pour la plupart des produits commerciaux, s’appuyer sur PX4 ou ArduPilot et y ajouter des couches propriétaires est plus rapide, moins coûteux et plus sûr, car les stacks ouvertes cumulent déjà un très grand nombre d’heures de vol réelles.
Quelle stack technique utilisent les équipes logicielles drones en 2026 ?
En 2026, les équipes logicielles drones associent le C et le C++ embarqués pour l’aéronef, ROS 2 et Linux sur les ordinateurs compagnons, MAVLink pour la communication, et des outils web, mobiles et cloud standard pour les couches sol et cloud. La combinaison exacte dépend des couches concernées, mais les briques de base sont assez stables d’un prestataire à l’autre.
| Domaine | Choix courants | Remarques |
|---|---|---|
| Firmware de vol | C/C++ sur NuttX (PX4) ou ChibiOS (ArduPilot) | Temps réel strict ; normes de codage rigoureuses et analyse statique |
| Ordinateur compagnon | Linux embarqué, ROS 2, C++ et Python | Perception, logique de mission, contrôle de la charge utile |
| Communication | MAVLink, MAVSDK, ponts DDS | Signature des messages pour authentifier les commandes |
| Contrôle au sol | Forks Qt et QGroundControl, applications web React, applications mobiles Flutter ou natives | Cartes hors ligne et interface lisible en plein soleil |
| Cloud | Ingestion des appareils, files de messages, bases de séries temporelles, stockage objet, tuiles cartographiques SIG | Les journaux de vol et les images grossissent vite |
| IA embarquée (edge AI) | Modèles de vision optimisés sur GPU ou NPU embarqués | Détection, suivi, évitement d’obstacles |
| Simulation et tests | SITL avec Gazebo ou des simulateurs similaires, bancs HITL, analyse des journaux de vol | Exécution en CI à chaque modification |
L’outillage compte autant que les langages. Sondes de débogage, analyseurs logiques, débogueurs compatibles RTOS et analyse statique détectent les défauts du firmware bien avant qu’une hélice ne tourne. Notre sélection d’outils de développement de logiciels embarqués présente les IDE, sondes et outils de test sur lesquels s’appuient les équipes firmware drones.
Quelles réglementations de 2026 façonnent les logiciels pour drones aux États-Unis et dans l’UE ?
Cinq ensembles de règles façonnent les logiciels pour drones en 2026 : le Remote ID de la FAA, le projet de règle Part 108 sur le BVLOS, la décision de la FCC sur la Covered List du 22 décembre 2025, l’American Security Drone Act pour l’usage fédéral, et les règlements européens sur les UAS et l’U-space. Chacun se traduit par des exigences logicielles concrètes, c’est pourquoi la maîtrise réglementaire est désormais un critère de base pour tout prestataire drones.
Remote ID (14 CFR Part 89, ASTM F3411)
Le Remote ID impose à la plupart des drones exploités aux États-Unis de diffuser qui ils sont et où ils se trouvent. Selon le 14 CFR Part 89, un drone Remote ID standard diffuse son identification, sa position et l’emplacement de sa station de contrôle grâce à un firmware et un matériel intégrés, tandis que les aéronefs plus anciens peuvent utiliser un module de diffusion séparé. L’ASTM F3411 est la norme consensuelle qui définit le fonctionnement de cette diffusion. Pour les équipes logicielles, cela signifie une logique Remote ID dans le firmware, une configuration résistante aux manipulations et des tests qui prouvent que la diffusion démarre à chaque vol. Selon le projet de Part 108, les aéronefs devraient intégrer le Remote ID standard plutôt qu’un module complémentaire.
Règle Part 108 sur le BVLOS (projet)
La Part 108 est le cadre proposé par la FAA pour les opérations courantes au-delà de la vue directe. La proposition a été publiée le 7 août 2025, avec la Part 146 pour les fournisseurs automatisés de services de données comme les services UTM, à la suite du FAA Reauthorization Act of 2024 et de l’Executive Order 14307, « Unleashing American Drone Dominance », du 6 juin 2025. Le 28 janvier 2026, la FAA a rouvert la période de commentaires sur les questions de visibilité électronique (electronic conspicuity) et de priorité de passage. La règle finale est en cours d’examen à l’Office of Information and Regulatory Affairs depuis le 10 juillet 2026 et, en novembre 2026, elle n’avait pas été publiée au Federal Register. Les vols BVLOS courants nécessitent toujours une dérogation Part 107.
La proposition est fondée sur la performance. Au lieu d’exiger un brevet de pilote pour chaque vol, elle s’appuie sur un superviseur des opérations et des coordinateurs de vol, et elle attend une capacité de détection et d’évitement (detect-and-avoid) pour certains vols. Les conséquences pour la conception sont déjà claires : télémétrie et journalisation des vols complètes, points d’intégration pour les capteurs de détection et d’évitement, et API pour dialoguer avec les fournisseurs de services de données Part 146. Les intégrer dès maintenant coûte moins cher que de les ajouter après la publication de la règle finale.
FCC Covered List : drones et composants produits à l’étranger
Le 22 décembre 2025, la FCC (DA 25-1086) a ajouté les systèmes d’aéronefs sans pilote produits à l’étranger et leurs composants critiques à sa Covered List, sur la base d’une National Security Determination. Les composants visés comprennent les dispositifs de transmission de données, les systèmes de communication, les contrôleurs de vol, les stations de contrôle au sol, les radiocommandes, les systèmes de navigation, les batteries et batteries intelligentes, ainsi que les moteurs. Les nouveaux modèles d’équipements visés ne peuvent pas obtenir d’autorisation d’équipement de la FCC, sauf décision spécifique du Department of War ou du Department of Homeland Security. La mesure n’est pas rétroactive : les drones déjà en service ne sont donc pas cloués au sol.
Pour les équipes logicielles, la principale conséquence est la traçabilité. Un prestataire doit connaître l’origine de chaque contrôleur de vol, radio et module de navigation de votre nomenclature, concevoir le logiciel de sorte que le matériel puisse être remplacé sans réécriture, et documenter votre statut d’exemption si vous en bénéficiez. Le portage d’un firmware vers une nouvelle carte de contrôleur de vol est désormais un projet courant, précisément pour cette raison.
American Security Drone Act (FAR 52.240-1)
L’American Security Drone Act vous concerne si vos clients sont des agences fédérales ou des sous-traitants fédéraux. Transposé dans la Federal Acquisition Regulation sous la clause 52.240-1, il interdit aux agences fédérales, à compter du 22 décembre 2025, d’exploiter ou de faire exploiter par contrat des drones provenant d’entités étrangères visées, et il interdit aux sous-traitants d’utiliser des fonds fédéraux pour ces drones. Les logiciels destinés à ce marché doivent fonctionner sur du matériel conforme et documenter leur chaîne d’approvisionnement. Vous rencontrerez aussi le terme « Blue UAS » pour désigner les drones autorisés pour l’usage du gouvernement américain ; considérez toute affirmation de ce type comme un point à vérifier, pas comme un acquis.
UE : règlements UAS et U-space
Dans l’UE, les logiciels pour drones doivent respecter le règlement délégué (EU) 2019/945 sur les exigences techniques des UAS et le règlement d’exécution (EU) 2019/947 sur l’exploitation des UAS, ainsi que le paquet U-space porté par le règlement d’exécution (EU) 2021/664, applicable depuis le 26 janvier 2023. Dans un espace aérien U-space désigné, quatre services sont obligatoires : le service d’identification réseau, le service de géovigilance, le service d’autorisation de vol UAS et le service d’information sur le trafic. Le logiciel doit donc pouvoir se connecter à des fournisseurs de services U-space certifiés, demander des autorisations de vol, recevoir des données de géovigilance et partager sa position. Si vous exploitez des drones dans l’UE, ce sont ces règles, encadrées par l’EASA, qui s’appliquent à vous, et non celles de la FAA.
| Règle | Juridiction | Statut (novembre 2026) | Ce que le logiciel doit faire |
|---|---|---|---|
| Remote ID, 14 CFR Part 89 | États-Unis | En vigueur | Diffuser l’identification et la position depuis le firmware ou un module |
| Part 108 BVLOS + Part 146 | États-Unis | Projet (NPRM du 7 août 2025) ; règle finale à l’OIRA depuis le 10 juillet 2026, pas encore publiée | Journalisation, intégration detect-and-avoid, API des fournisseurs de services de données, Remote ID intégré |
| FCC Covered List, DA 25-1086 | États-Unis | En vigueur depuis le 22 décembre 2025, non rétroactive | Nomenclature traçable, conception indépendante du matériel, exemptions documentées |
| ASDA, FAR 52.240-1 | États-Unis (fédéral) | En vigueur depuis le 22 décembre 2025 | Matériel conforme et traçabilité de la chaîne d’approvisionnement pour les marchés fédéraux |
| (EU) 2019/945, 2019/947, U-space 2021/664 | UE | En vigueur ; U-space applicable depuis le 26 janvier 2023 | Se connecter aux services U-space : identification réseau, géovigilance, autorisation de vol, information sur le trafic |
Remarque : cette section résume des règles publiques à des fins de planification et ne constitue pas un conseil juridique. Confirmez vos obligations auprès d’un juriste et de votre autorité de l’aviation avant de concevoir, vendre ou faire voler un drone.
Comment les logiciels pour drones sont-ils développés et testés ?
Les logiciels pour drones sont développés par étapes qui vont de la simulation au banc d’essai puis au terrain, car un aéronef n’est pas un laboratoire et chaque vol réel comporte un risque. Un projet type suit huit étapes :
- Cadrage et concept d’opérations. Définir les missions, les environnements, l’espace aérien, les charges utiles, les opérateurs et les réglementations applicables. Ce document guide toutes les décisions ultérieures.
- Architecture et choix du matériel. Choisir la stack de vol, le contrôleur de vol, l’ordinateur compagnon, les radios et les capteurs, en vérifiant leur origine au regard des règles de la FCC et de l’ASDA.
- Firmware et intégration. Porter ou personnaliser l’autopilote, écrire les pilotes, intégrer la charge utile et configurer les modes de sécurité et le comportement en cas de perte de liaison.
- Développement sol et cloud. Développer la GCS, le backend de flotte, le pipeline de données et les intégrations en parallèle du travail sur le firmware.
- Tests software-in-the-loop (SITL). Exécuter le vrai code de vol face à un simulateur comme Gazebo à chaque modification, avec injection de pannes pour la perte de capteurs, le vent et les coupures de liaison.
- Tests hardware-in-the-loop (HITL). Exécuter le firmware sur le contrôleur de vol réel connecté à un monde simulé pour détecter les problèmes de synchronisation, de pilotes et de ressources.
- Essais sur le terrain et analyse des journaux de vol. Voler dans des conditions maîtrisées, élargir le domaine de vol pas à pas et analyser chaque journal avant la sortie suivante.
- Dossier de conformité, OTA et exploitation. Préparer la documentation pour les dérogations ou autorisations, mettre en place des mises à jour OTA signées avec retour arrière, et surveiller la flotte après le lancement.
Pourquoi les tests SITL et HITL ne sont-ils pas facultatifs ?
Les tests SITL et HITL ne sont pas facultatifs, car ils sont le seul moyen sûr de tester des scénarios de défaillance que vous ne pouvez pas ou ne devez pas reproduire en vol, comme une perte de GNSS au-dessus d’une ville ou une panne moteur en altitude. Un prestataire sans pipeline de simulation automatisé découvrira ces scénarios pendant les essais sur le terrain, ce qui est plus lent, plus coûteux et plus dangereux. La même logique shift-left s’applique que dans tout projet logiciel : détecter les défauts là où ils coûtent le moins cher à corriger.
Combien coûte le développement de logiciels pour drones en 2026 ?
En 2026, le développement de logiciels pour drones coûte généralement d’environ 15 000 dollars pour une application simple à plus de 200 000 dollars pour une plateforme d’entreprise ou d’essaims, selon les fourchettes de marché publiées. Considérez ces chiffres comme de simples repères : le nombre de couches, le niveau d’autonomie et le travail de conformité font varier le prix plus que tout le reste.
| Périmètre | Fourchette de marché | Délai typique | Source |
|---|---|---|---|
| Application de drone simple | $15k–$45k | 2–3 mois | Wezom, 2026 |
| Produit de niveau intermédiaire | $50k–$150k | 4–7 mois | Wezom, 2026 |
| Plateforme d’entreprise ou d’essaims | $200k+ | Plus long, selon le projet | Wezom, 2026 |
| Logiciel de contrôle de drone | $30k–$80k | – | Wezom, 2026 |
| Logiciel de cartographie | $60k–$120k | – | Wezom, 2026 |
| Logiciel de traitement des données | $50k–$150k | – | Wezom, 2026 |
| Logiciel drone basé sur l’IA | $100k+ | – | Wezom, 2026 |
| Plateforme de gestion de flotte | $200k+ | – | Wezom, 2026 |
| Intégration du contrôle de vol (MAVLink, télémétrie) | $5k–$70k | – | Guides de marché 2026 |
| Application GCS (mobile ou web) | $10k–$100k | – | Guides de marché 2026 |
| Chaque fonction d’autonomie avancée (détection d’objets, évitement d’obstacles, essaim) | environ $15k–$40k | – | Guides de marché 2026 |
Les principaux facteurs de coût sont faciles à repérer une fois le périmètre rédigé :
- Diversité du matériel : chaque cellule, contrôleur de vol ou charge utile supplémentaire multiplie l’effort d’intégration et de test.
- Niveau d’autonomie : le vol manuel avec modes assistés coûte bien moins cher que l’autonomie fondée sur la vision ou la coordination de plusieurs véhicules.
- BVLOS et détection-évitement : les liaisons redondantes, l’intégration detect-and-avoid et une journalisation plus stricte élargissent nettement le périmètre.
- Volume de données : les images haute résolution, le LiDAR et la vidéo font grimper les coûts de stockage, de traitement et de bande passante.
- Conformité et chaîne d’approvisionnement : les changements de matériel, la documentation et l’accompagnement des demandes de dérogation demandent du temps d’ingénierie.
- Logistique des essais sur le terrain : sites d’essai, pilotes, aéronefs de rechange et déplacements sont de vrais postes budgétaires.
Prévoyez aussi un budget pour le travail continu. Les guides de marché estiment la maintenance à environ 15–25 % du coût de développement initial par an, ce qui couvre les mises à jour amont de l’autopilote, les correctifs du système d’exploitation et des bibliothèques, les nouvelles révisions matérielles et les évolutions réglementaires.
Faut-il développer un logiciel drone sur mesure ou acheter une plateforme ?
Achetez une plateforme du marché quand des missions standard sur des drones pris en charge couvrent vos besoins ; développez un logiciel sur mesure quand vous possédez l’aéronef ou la charge utile, que vous avez besoin d’un contrôle total sur vos données ou que vous servez des clients fédéraux soumis à des règles strictes de chaîne d’approvisionnement. Beaucoup d’entreprises finissent par adopter une approche hybride : une plateforme commerciale pour le travail courant et un logiciel sur mesure pour ce qui les distingue.
| Option | Idéale quand | Compromis |
|---|---|---|
| Plateforme du marché (SaaS de flotte ou de cartographie) | Flottes petites à moyennes, drones standard, livrables standard | Démarrage rapide, frais par poste ou par vol, personnalisation limitée, l’éditeur contrôle les données |
| Logiciel sur mesure sur une stack ouverte | Cellule ou charge utile propre, workflows propriétaires, maîtrise des données, clients fédéraux | Coût initial plus élevé et délai plus long, contrôle total de la propriété intellectuelle et de la feuille de route |
| Hybride | Missions courantes sur une plateforme, avec analytique, intégrations ou logiciel de charge utile sur mesure | Travail d’intégration à la frontière, mais le meilleur équilibre pour de nombreuses entreprises |
Faites le calcul sur trois à cinq ans, pas sur un. Des frais de plateforme qui semblent modestes pour dix drones peuvent dépasser le coût d’un développement sur mesure à cent drones, tandis qu’un logiciel sur mesure qui ne sert qu’une seule mission standard est rarement rentabilisé.
Comment choisir une entreprise de développement de logiciels pour drones : checklist en 10 questions
Pour choisir le bon partenaire logiciel drones, évaluez son expérience réelle du vol, son pipeline de simulation, sa maîtrise de la réglementation et de la chaîne d’approvisionnement ainsi que son approche de la sécurité et de la propriété intellectuelle avant de regarder le prix. Ces dix questions distinguent les équipes expérimentées des généralistes :
- Qu’avez-vous livré qui vole réellement ? Demandez des heures de vol, des flottes déployées et des références que vous pouvez appeler.
- Quelle est la profondeur de votre expérience PX4 ou ArduPilot ? Recherchez des cartes portées, des modules personnalisés et, idéalement, des contributions au projet amont.
- Montrez-nous votre pipeline SITL et HITL. Il doit s’exécuter automatiquement à chaque modification et inclure l’injection de pannes.
- Comment avez-vous mis en œuvre le Remote ID et les connexions UTM ou U-space ? Demandez des exemples concrets, pas des projets.
- Comment gérez-vous la FCC Covered List et l’ASDA ? Un bon prestataire parle spontanément de l’origine des composants de la nomenclature et d’une conception indépendante du matériel.
- Comment sécurisez-vous le système ? Attendez-vous à un firmware signé, à des liaisons authentifiées et chiffrées, au démarrage sécurisé quand le matériel le permet et au retour arrière des mises à jour OTA.
- À qui appartient la propriété intellectuelle, et comment gérez-vous les licences open source ? Il vous faut des conditions de propriété claires et une nomenclature logicielle couvrant les composants BSD et GPL.
- Disposez-vous d’un laboratoire matériel et d’un accès à des vols d’essai ? Les bancs d’essai et les sites de vol raccourcissent chaque itération.
- Que se passe-t-il après le lancement ? Renseignez-vous sur les SLA de support, la politique de mise à jour amont et la réponse aux incidents.
- Quel chevauchement d’horaires de travail aurons-nous ? Les essais sur le terrain et les incidents exigent des réponses rapides de la part de ceux qui ont écrit le code.
Signaux d’alerte lors du choix d’un prestataire logiciel drones
- Aucun journal de vol, aucune référence terrain ni vidéo de leur logiciel en vol.
- « Nous le testerons sur le terrain » au lieu d’un plan de simulation et de HITL.
- Aucune réponse sur le Remote ID, la Part 108 ou la FCC Covered List.
- Des conditions de propriété intellectuelle floues, ou une méconnaissance des implications de la GPLv3 pour un firmware ArduPilot modifié.
- Firmware non signé, liaisons de commande ouvertes ou mises à jour OTA sans retour arrière.
Quelles évolutions attendre pour les logiciels pour drones en 2026–2027 ?
Au cours de l’année à venir, les logiciels pour drones seront surtout façonnés par une réglementation qui rattrape le vol BVLOS courant et par une autonomie qui se déplace de plus en plus à bord de l’aéronef. Cinq évolutions méritent d’être anticipées :
- Finalisation de la Part 108 : une fois publiée, elle devrait faire passer de nombreuses opérations BVLOS fondées sur des dérogations au statut d’opérations courantes, et créer une demande en journalisation conforme, en détection-évitement et en intégrations avec les services de données.
- Déploiement de l’U-space : à mesure que les États membres de l’UE désignent davantage d’espaces aériens U-space, la connexion aux fournisseurs de services devient une fonctionnalité standard plutôt qu’un projet.
- Edge AI pour la détection-évitement et l’inspection : des processeurs embarqués plus performants rendent la détection à bord et le signalement des défauts en temps réel réalistes sur des aéronefs plus petits.
- Automatisation drone-in-a-box : les stations d’accueil qui rechargent, lancent et récupèrent les drones sans pilote sur place déplacent davantage de logique vers les logiciels de flotte et d’opérations à distance.
- Opérations multi-véhicules : un opérateur qui supervise plusieurs aéronefs exige de nouvelles conceptions de GCS, une planification de flotte et des garde-fous d’automatisation plus solides.
Le fil conducteur est que ce seront les logiciels, et non les cellules, qui décideront quels opérateurs pourront passer à l’échelle. Les équipes qui investissent dès maintenant dans une architecture propre, la simulation et la conformité s’adapteront aux règles définitives par des changements de configuration plutôt que par des réécritures.
FAQ
Que fait une entreprise de développement de logiciels pour drones ?
Une entreprise de développement de logiciels pour drones conçoit le code qui permet à un aéronef sans pilote de voler, de communiquer et de créer de la valeur pour l’entreprise. Le travail couvre généralement le firmware du contrôleur de vol et la personnalisation de l’autopilote, l’intégration des charges utiles, les applications de station de contrôle au sol, la gestion de flotte et les plateformes de données cloud, le traitement des images ainsi que les fonctions de conformité comme le Remote ID et la journalisation des vols. De nombreux prestataires relient aussi les données des drones aux systèmes ERP, SIG ou de gestion des actifs du client.
Combien coûtent les services de développement de logiciels pour drones ?
Les fourchettes de marché publiées en 2026 situent une application de drone simple entre environ 15 000 et 45 000 dollars, un produit de niveau intermédiaire entre environ 50 000 et 150 000 dollars, et les plateformes d’entreprise ou d’essaims au-delà de 200 000 dollars (Wezom). L’intégration du contrôle de vol seule est souvent chiffrée entre 5 000 et 70 000 dollars, et une station de contrôle au sol entre 10 000 et 100 000 dollars. Prévoyez chaque année 15 à 25 pour cent supplémentaires du coût de développement initial pour la maintenance.
PX4 ou ArduPilot : lequel est le meilleur pour un produit drone commercial ?
PX4 est généralement le choix le plus sûr pour un produit commercial propriétaire, car sa licence BSD-3-Clause vous permet de garder vos modifications fermées. ArduPilot est un bon choix lorsque sa large prise en charge des véhicules et ses fonctionnalités éprouvées conviennent à votre aéronef, mais il est distribué sous licence GPLv3 : distribuer un firmware modifié implique donc des obligations de partage du code source. Faites valider la licence par un juriste avant de livrer l’une ou l’autre stack.
Les drones ont-ils besoin d’un logiciel Remote ID aux États-Unis ?
Oui, la plupart des drones exploités aux États-Unis doivent respecter le Remote ID au titre du 14 CFR Part 89. Un drone Remote ID standard diffuse son identification, sa position et l’emplacement de sa station de contrôle grâce à un firmware et un matériel intégrés, tandis que les drones plus anciens peuvent utiliser un module de diffusion. Selon le projet de règle Part 108 sur le BVLOS, les aéronefs devraient intégrer le Remote ID standard plutôt qu’un module complémentaire.
Qu’est-ce que la Part 108 et est-elle déjà en vigueur ?
La Part 108 est le projet de règle de la FAA pour les opérations de drones courantes au-delà de la vue directe (BVLOS), publié sous forme de proposition le 7 août 2025 avec la Part 146 pour les fournisseurs automatisés de services de données. La période de commentaires a été rouverte le 28 janvier 2026. En novembre 2026, la règle finale n’avait pas été publiée au Federal Register : les vols BVLOS courants nécessitent donc toujours une dérogation Part 107.
Puis-je encore utiliser des contrôleurs de vol fabriqués à l’étranger après la décision de la FCC sur la Covered List ?
Les drones et composants déjà en service ne sont pas cloués au sol, car la mesure de la FCC du 22 décembre 2025 n’est pas rétroactive. Les nouveaux drones et composants critiques produits à l’étranger, notamment les contrôleurs de vol, les stations de contrôle au sol, les liaisons de données et les systèmes de navigation, ne peuvent pas obtenir d’autorisation d’équipement de la FCC, sauf décision spécifique du Department of War ou du DHS. Vérifiez votre nomenclature et confirmez votre situation avec un juriste.
Combien de temps faut-il pour développer un logiciel de drone sur mesure ?
Une application de drone simple demande généralement environ 2 à 3 mois et un produit de niveau intermédiaire environ 4 à 7 mois, selon les estimations de marché 2026 de Wezom. Les plateformes de flotte d’entreprise, les fonctions d’essaim ou les systèmes prêts pour le BVLOS prennent plus de temps, car les essais en vol, les pipelines de simulation et la documentation de conformité ajoutent des semaines dont un projet purement logiciel n’a pas besoin.
Sources
- Federal Register, Normalizing Unmanned Aircraft Systems Beyond Visual Line of Sight Operations (projet de règle de la FAA, Parts 108 et 146, 7 août 2025)
- Federal Register, Normalizing UAS BVLOS Operations: Reopening of Comment Period (28 janvier 2026)
- FCC, DA 25-1086: Covered List update on UAS and UAS critical components (22 décembre 2025) et National Security Determination for UAS
- Federal Register, Federal Acquisition Regulation: Prohibition on Unmanned Aircraft Systems From Covered Foreign Entities (FAR 52.240-1)
- EASA, U-space regulatory framework (règlement d’exécution (EU) 2021/664)
- PX4, PX4 Autopilot User Guide et dépôt PX4-Autopilot (BSD-3-Clause)
- Wezom, Cost of Drone Software Development in 2026