
Ein Unternehmen für Drohnensoftware-Entwicklung konzipiert, entwickelt und pflegt den Code, mit dem ein unbemanntes Luftfahrzeug sicher fliegt, mit seinen Bedienern kommuniziert und jeden Flug in verwertbare Daten verwandelt. Auf Produktfotos steht die Hardware im Mittelpunkt, doch die Software entscheidet, ob eine Drohne bei böigem Wind ihre Position hält, bei Abbruch der Funkverbindung zum Startpunkt zurückkehrt, einen sauberen Inspektionsdatensatz hochlädt und die Prüfung durch eine Luftfahrtbehörde besteht.
Am schwierigsten ist ausgerechnet die Schicht, die Auftraggeber am wenigsten sehen: die Firmware auf dem Flight Controller und dem Companion Computer daneben. Fehler auf dieser Ebene erzeugen keine Fehlerseite, sondern einen Absturz. Deshalb beginnen ernsthafte Drohnenprogramme meist mit der Firmware- und Embedded-Software-Entwicklung für Drohnen und arbeiten sich erst danach zu Bodenkontroll-Apps, Flotten-Dashboards und Analysen vor.
Auch die Auswahlkriterien haben sich 2026 verändert. Seit dem 22. Dezember 2025 umfasst die FCC Covered List im Ausland hergestellte Drohnen und deren kritische Komponenten wie Flight Controller und Bodenkontrollstationen, und die Part-108-Regel der FAA für Flüge außerhalb der Sichtweite (Beyond Visual Line of Sight, BVLOS) wartet weiterhin auf ihre Veröffentlichung. Dieser Leitfaden erklärt, was ein Anbieter von Drohnensoftware entwickelt, welche vier Softwareschichten ein Drohnensystem hat, wie sich PX4 und ArduPilot unterscheiden, welche Vorschriften den Code inzwischen prägen, mit welchen Kosten realistisch zu rechnen ist und wie Sie anhand einer Checkliste einen Partner auswählen.
Was macht ein Unternehmen für Drohnensoftware-Entwicklung eigentlich?
Ein Anbieter von Drohnensoftware entwickelt und integriert die Software, die ein Drohnenprogramm braucht, von der Autopilot-Firmware an Bord bis zur Cloud-Plattform, auf der Flugdaten gespeichert und ausgewertet werden. Die meisten Anbieter verkaufen Dienstleistungen für die Drohnensoftware-Entwicklung über mehrere Schichten hinweg statt eines einzelnen Produkts. Der Leistungsumfang umfasst in der Regel:
- Flight Stack und Firmware: Anpassung von Open-Source-Autopiloten wie PX4 oder ArduPilot oder Entwicklung eigener Flugsteuerungssoftware, Sensortreiber und Schätzlogik.
- Payload-Integration: Kameras, Gimbals, LiDAR, Multispektralsensoren, Sprühsysteme, Winden und Paketabwurfmechanismen, jeweils mit dem nötigen Timing, der Stromversorgung und der Datenverarbeitung.
- Apps für Bodenkontrollstationen (GCS): Desktop-, Tablet- oder Web-Tools, um Missionen zu planen, Telemetrie zu überwachen und manuell einzugreifen.
- Flotten- und Cloud-Plattformen: Fluggeräteregister, Wartungsprotokolle, Pilotenzuweisung, Missionsplanung und Over-the-Air-Updates (OTA).
- Daten- und Bildpipelines: Datenaufnahme, Photogrammetrie, Orthomosaike, 3D-Modelle, Fehlererkennung und automatisierte Berichte.
- Compliance-Werkzeuge: Remote ID, Flugprotokollierung, Luftraumprüfungen, Anbindung an UTM oder U-space sowie Audit-Exporte.
- Unternehmensintegration: Übergabe der Ergebnisse an ERP-, GIS-, Asset-Management- oder Auftragssysteme, die ein Kunde bereits nutzt.
Nur wenige Kunden brauchen alle sieben Bereiche. Ein Start-up mit eigener Flugzeugzelle benötigt meist Firmware, Payload-Arbeit und eine GCS. Ein Energieversorger, der handelsübliche Drohnen für Inspektionen einsetzt, braucht stattdessen eher die Cloud-, Datenpipeline- und Integrationsschichten. Zu wissen, zu welcher Gruppe Sie gehören, ist die erste Entscheidung beim Scoping, und sie verändert die Liste geeigneter Anbieter.
Worin unterscheidet sich UAV-Softwareentwicklung von gewöhnlicher App-Entwicklung?
UAV-Softwareentwicklung unterscheidet sich in drei Punkten von typischer App-Entwicklung: Der Code läuft auf ressourcenbeschränkter Echtzeit-Hardware, Fehler haben physische Folgen, und Tests erfordern Simulatoren und Flugzeit, nicht nur einen Browser. Ein Webteam ohne Embedded- und Robotik-Erfahrung kann ein gutes Dashboard bauen und trotzdem an den Bordschichten scheitern. Die Grundlagen dieser Embedded-Seite behandelt unser Leitfaden zur Embedded-Softwareentwicklung.
Welche vier Softwareschichten hat ein Drohnensystem?
Jedes Drohnensystem läuft auf vier Softwareschichten: Bord (das Fluggerät selbst), Verbindung (Funk- und Netzwerkverbindungen), Boden (die Kontrollstation des Bedieners) und Cloud (Flotte, Daten und Integrationen). Jede Schicht hat ihren eigenen Tech-Stack, ihre eigenen Fehlerbilder und oft ihr eigenes Spezialistenteam. Die tatsächlichen Stärken eines Anbieters lassen sich daher am besten Schicht für Schicht beurteilen.
Bordschicht: Flight Controller und Companion Computer
Die Bordschicht ist die Software, die das Fluggerät fliegt. Ein Flight Controller führt einen Echtzeit-Autopiloten aus, der Daten von IMU, GNSS-Empfänger, Barometer und Magnetometer zu einer Positions- und Lageschätzung zusammenführt und die Motoren über Regelkreise mehrere hundert Mal pro Sekunde ansteuert. Dieselbe Firmware verantwortet die Failsafes: niedriger Akkustand, Verletzung des Geofence, Sensorausfall und Verlust der Steuerverbindung.
Viele moderne Drohnen ergänzen einen Companion Computer, ein Linux-Board oder ein Embedded-GPU-Modul neben dem Flight Controller. Er übernimmt rechenintensive Aufgaben, die den Autopiloten niemals ausbremsen dürfen: Computer Vision, Hinderniserkennung, Missionslogik, Payload-Steuerung und ROS-2-Nodes. Die übliche Regel ist einfach: Alles, was jedes Mal pünktlich passieren muss, bleibt auf dem Flight Controller; alles Rechenhungrige wandert auf den Companion Computer.
Verbindungsschicht: Telemetrie-, Video- und Steuerverbindungen
Die Verbindungsschicht überträgt Befehle, Telemetrie und Video zwischen Fluggerät und Boden. Die meisten offenen Systeme nutzen MAVLink, ein schlankes Nachrichtenprotokoll für Telemetrie und Befehle, über eine Funkverbindung, dazu einen separaten digitalen Video-Downlink. Langstrecken- und BVLOS-Einsätze ergänzen LTE- oder 5G-Modems, Einsätze mit mehreren Drohnen gegebenenfalls Mesh-Funk.
Die wichtigste Funktion der Verbindungsschicht ist das, was bei einem Verbindungsausfall passiert. Das Verhalten bei Verbindungsverlust (Rückkehr zum Startpunkt, Landung vor Ort, Position halten oder Mission fortsetzen) muss in der Firmware konfiguriert, auf die Risikobewertung des Einsatzes abgestimmt und durch Tests nachgewiesen werden. Steuerverbindungen sollten zudem authentifiziert und, wo das Bedrohungsmodell es verlangt, verschlüsselt sein, denn ein offener Steuerkanal ist eine offene Tür zum Fluggerät.
Bodenschicht: die Bodenkontrollstation
Die Bodenschicht ist die Software, mit der der Bediener einen Flug plant, startet, überwacht und bei Bedarf übernimmt. Das kann ein Fork einer Open-Source-GCS wie QGroundControl oder Mission Planner sein, eine individuelle Tablet-App oder eine Webkonsole, die mehrere Fluggeräte gleichzeitig überwacht.
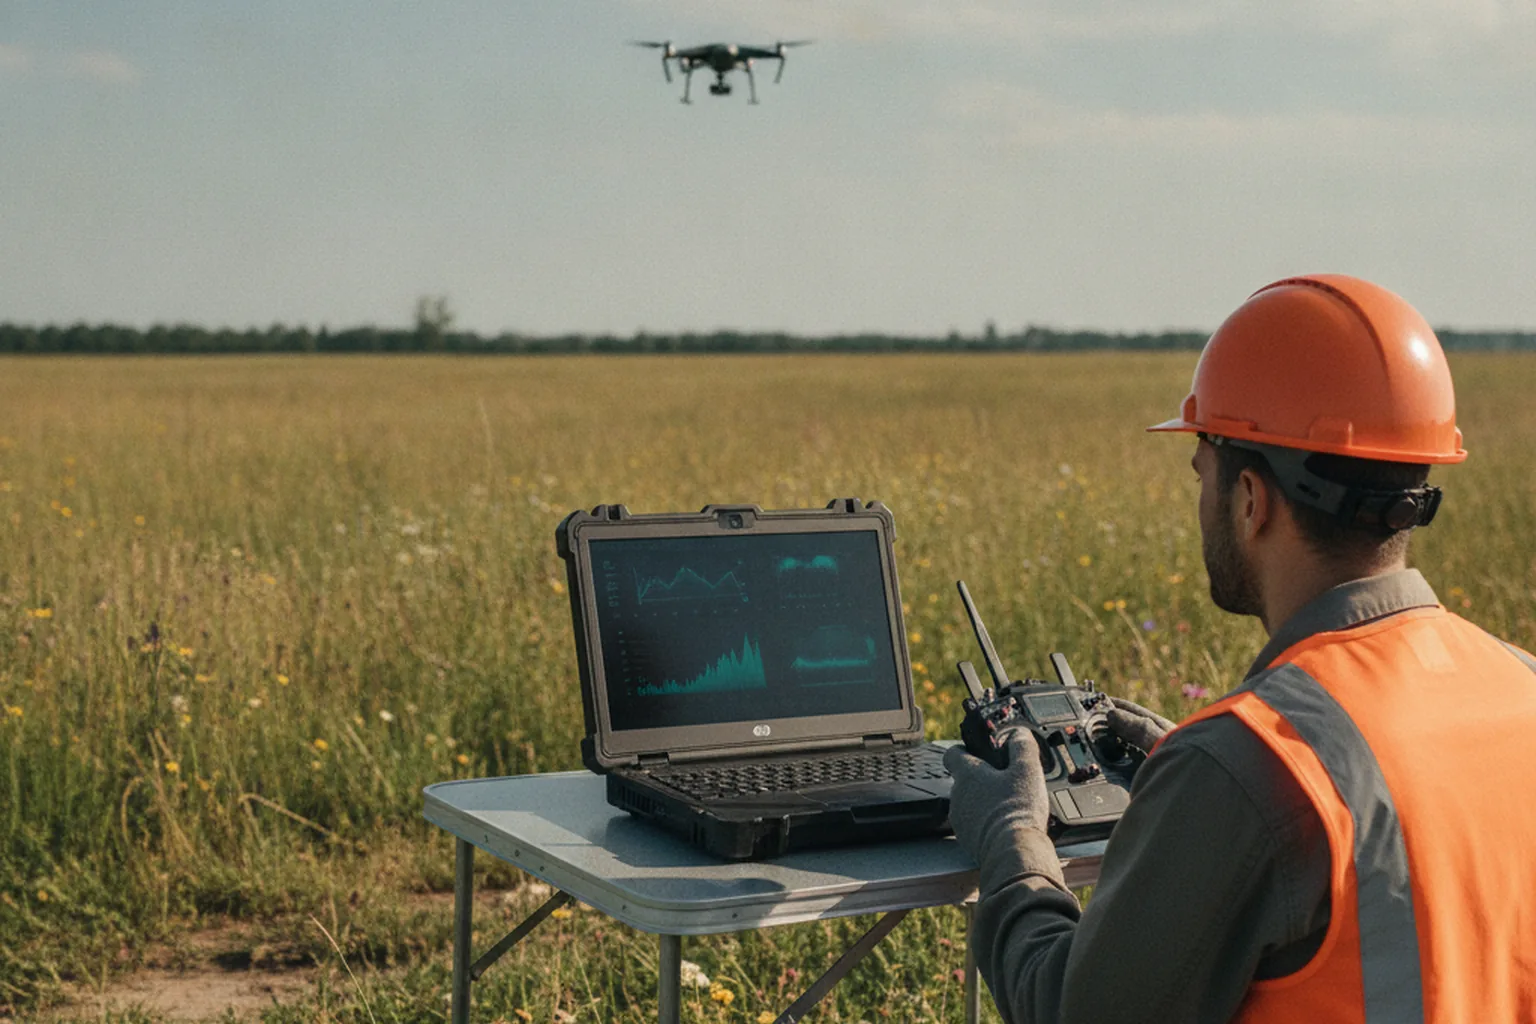
Die Bedingungen im Feld bestimmen die Anforderungen stärker als Designtrends. Eine gute GCS funktioniert mit Offline-Karten, bleibt bei direkter Sonneneinstrahlung lesbar, hat Bedienelemente, die groß genug für Handschuhe sind, zeigt Akku- und Verbindungsstatus auf einen Blick und versteckt Notfallaktionen nie hinter einem Menü. Ansichten für mehrere Fluggeräte und rollenbasierter Zugriff werden unverzichtbar, sobald ein Bediener mehr als eine Drohne überwacht.
Cloud-Schicht: Flotte, Daten und Integrationen
Die Cloud-Schicht macht aus einzelnen Flügen einen Betrieb. Sie speichert das Register der Fluggeräte und Piloten, plant Missionen, verteilt OTA-Updates, bewahrt Flugprotokolle für Audits auf, verarbeitet Bilddaten und stellt APIs für andere Geschäftssysteme bereit. Das ist klassische Architektur für vernetzte Geräte, und die Muster aus unserem Artikel zur IoT-Softwareentwicklung lassen sich fast direkt übertragen: Geräteidentität, sichere Datenaufnahme, Zeitreihenspeicherung und Fernkonfiguration.
| Schicht | Was dort läuft | Typische Technik | Hauptrisiko bei Ausfall |
|---|---|---|---|
| Bord | Autopilot, Schätzer, Failsafes, Wahrnehmung, Payload-Steuerung | C/C++ auf einem RTOS (NuttX, ChibiOS), Linux-Companion, ROS 2 | Kontrollverlust, Absturz, Flyaway |
| Verbindung | Telemetrie, Befehle, Video, Netzwerk-Backhaul | MAVLink, digitale Videoverbindungen, LTE/5G, Mesh-Funk | Verbindungsverlust, Latenz, gekaperter Steuerkanal |
| Boden | Missionsplanung, Überwachung, manuelle Steuerung | Qt/QGroundControl-Forks, Mission Planner, React- oder Flutter-Apps | Bedienfehler durch unübersichtliche UI |
| Cloud | Flottenregister, OTA, Flugprotokolle, Datenverarbeitung, APIs | Gerätedatenaufnahme, Zeitreihenspeicher, GIS und Kartenkacheln, REST-APIs | Datenverlust, fehlerhafter OTA-Rollout, Audit-Lücken |
Welche Arten von Drohnensoftware können Sie beauftragen?
Sie können Drohnensoftware für eine einzelne Schicht oder ein komplettes Produkt beauftragen, doch die meisten Projekte lassen sich sieben erkennbaren Typen zuordnen. Jeder Typ verlangt eine andere Mischung aus Embedded-, Mobile-, Cloud- und Datenkompetenz. Deshalb spart ein Scoping nach Typ Zeit in Gesprächen mit Anbietern.
Flugsteuerung und Autopilot-Anpassung
Hier geht es um den Autopiloten selbst: PX4 oder ArduPilot auf eine neue Flugzeugzelle oder ein neues Flight-Controller-Board portieren, Regelkreise abstimmen, Treiber für neue Sensoren schreiben, eigene Flugmodi ergänzen und Failsafes härten. Es ist die spezialisierteste Form der Drohnensoftware-Entwicklung und diejenige, bei der Feldtests am meisten zählen.
Software für Bodenkontrollstationen
Individuelle GCS-Projekte reichen vom Rebranding und Vereinfachen einer Open-Source-Station für eine bestimmte Aufgabe bis zum Bau einer neuen Webkonsole für mehrere Fluggeräte. Der größte Nutzen entsteht meist durch Weglassen: Ein Team für Pflanzenschutz-Sprühflüge oder ein Brückenprüfer braucht fünf gut gestaltete Bildschirme, nicht hundert Einstellungen.
Missionsplanung und Autonomie
Autonomiesoftware plant und führt Flüge mit minimalem menschlichem Eingriff aus: automatische Vermessungsraster, Inspektionsmuster für Fassaden und Masten, Präzisionslandung, Hindernisvermeidung und Objektverfolgung. Vieles davon läuft auf dem Companion Computer und stützt sich bei Erkennung und Verfolgung auf Computer-Vision-Entwicklung. Unser Überblick zur Computer-Vision-Softwareentwicklung erklärt, wie solche Modelle trainiert, für Edge-Hardware optimiert und validiert werden.
Flottenmanagement-Software
Flottensoftware verwaltet viele Fluggeräte, Akkus, Piloten und Missionen über mehrere Standorte hinweg: Verfügbarkeit, Wartungsintervalle, Firmwareversionen, Pilotenqualifikation, Missionsfreigaben und Vorfallprotokolle. Die zugrunde liegende Logik ähnelt Fahrzeugflottensystemen, die unser Leitfaden zur Entwicklung von Flottenmanagement-Software beschreibt, ergänzt um Felder für Luftraumgenehmigungen und Flugprotokolle.
Kartierung, Photogrammetrie und Inspektionsanalyse
Datensoftware verwandelt Rohbilder und Sensorwerte in Ergebnisse: Orthomosaike, digitale Oberflächenmodelle, Punktwolken, Karten thermischer Anomalien und annotierte Schadensberichte. Schwierig sind präzise Georeferenzierung, Koordinatensysteme und die Integration in GIS-Werkzeuge; die Muster dafür behandelt unser Artikel zur Geodaten-Softwareentwicklung.
Orchestrierung von Zustellung und Logistik
Zustellsoftware koordiniert Bestellungen, Routen, Lande- oder Abwurfzonen, Akkuwechsel und Kundenbenachrichtigungen und verbindet sie mit Lager- und Dispositionssystemen. Sie liegt an der Schnittstelle von Luftfahrtregeln und Lieferkettensoftware. Anbieter mit Erfahrung in Logistiksoftware sind daher im Vorteil, wenn die Paketmengen wachsen.
Drohnenabwehr und Luftraumüberwachung
Software zur Luftraumüberwachung erkennt, identifiziert und verfolgt Drohnen rund um sensible Standorte, häufig durch das Auslesen von Remote-ID-Sendungen und die Fusion von Radar- oder HF-Sensordaten. Es ist ein spezialisiertes und reguliertes Feld; nehmen Sie es nur in Ihren Leistungsumfang auf, wenn Standortsicherheit und nicht der Flugbetrieb Ihr Ziel ist.
| Branche | Typische Drohnensoftware | Zentrale Integration |
|---|---|---|
| Energie- und Infrastrukturinspektion | Automatisierte Inspektionsflüge, Fehlererkennung, Berichterstellung | Asset-Management- und Auftragssysteme |
| Landwirtschaft | Feldkartierung, Indizes zur Pflanzengesundheit, Pläne für teilflächenspezifisches Sprühen | Farm-Management-Plattformen und Gerätesteuerungen |
| Logistik und Zustellung | Routenplanung, Disposition, Verwaltung von Abwurfzonen, Flottenverfolgung | Auftrags- und Lagerverwaltungssysteme |
| Öffentliche Sicherheit | Live-Videostreaming, Wärmebildsuche, Einsatzkartierung | Leitstellen- und Beweismittelsysteme |
| Bau und Bergbau | Fortschrittsvermessungen, Haldenvolumen, 3D-Standortmodelle | BIM-, GIS- und Projektmanagement-Tools |
Die Landwirtschaft zeigt gut, wie die Schichten zusammenwirken: Derselbe Flug liefert Bilder für Agronomen und maschinenlesbare Applikationskarten für Sprühgeräte. Unser Leitfaden zur individuellen Softwareentwicklung für die Landwirtschaft zeigt, wo Drohnendaten in den gesamten Technologie-Stack eines Betriebs passen.
PX4 vs. ArduPilot: Auf welchem Open-Source-Flight-Stack sollten Sie aufbauen?
Wählen Sie PX4, wenn Sie ein proprietäres Produkt ausliefern, denn die BSD-3-Clause-Lizenz erlaubt Ihnen, Ihre Änderungen geschlossen zu halten. Wählen Sie ArduPilot, wenn die sehr breite Fahrzeugunterstützung und der ausgereifte Funktionsumfang zu Ihrem Fluggerät passen und Sie die GPLv3-Pflichten für die weitergegebene Firmware erfüllen können. Beide sind produktionsreif, beide sprechen MAVLink, und beide werden in kommerziellen Drohnen eingesetzt.
| Kriterium | PX4 | ArduPilot |
|---|---|---|
| Lizenz | BSD-3-Clause (permissiv; geschlossene Änderungen erlaubt) | GPLv3 (Copyleft; weitergegebene modifizierte Firmware muss mit Quellcode geliefert werden) |
| Governance | Getragen von der Dronecode Foundation unter dem Dach der Linux Foundation | Unabhängiges Open-Source-Projekt, geführt von seinem Entwicklungsteam, mit kommerziellen Partnern |
| Fahrzeugtypen | Multikopter, Starrflügler, VTOL, Rover und mehr | Sehr breit: Kopter, Flugzeuge, VTOL, Hubschrauber, Rover, Boote und U-Boote |
| Echtzeitbetriebssystem | NuttX auf Flight Controllern | ChibiOS auf den meisten Flight Controllern, Linux auf einigen Boards |
| Ökosystem | MAVSDK, QGroundControl, Pixhawk-Hardwarestandard | Mission Planner, QGroundControl, MAVProxy, Hardware der Pixhawk-Klasse |
| ROS-2-Integration | Native DDS-Brücke zu ROS 2 | DDS-Unterstützung für ROS 2 in neueren Releases ergänzt |
| Typische Eignung | Kommerzielle Produkte, die geschlossenes geistiges Eigentum und eine saubere modulare Architektur brauchen | Projekte, die bewährte Funktionen und breite Hardwareunterstützung schätzen und Copyleft akzeptieren |
Der Lizenzpunkt ist keine Formalität. Wenn Sie Drohnen mit modifizierter ArduPilot-Firmware verkaufen, verpflichtet Sie die GPLv3, den zugehörigen Quellcode den Empfängern dieser Firmware zugänglich zu machen. Viele Unternehmen haben damit kein Problem; andere verlagern proprietäre Funktionen stattdessen auf den Companion Computer. In jedem Fall sollten Sie die GPL-Pflichten vor der Auslieferung rechtlich prüfen lassen und sicherstellen, dass Ihr Anbieter jede Open-Source-Komponente und jede Lizenz in einer Software-Stückliste (SBOM) erfasst.
Wann lohnt sich ein vollständig proprietärer Flight Stack?
Ein vollständig proprietärer Flight Stack lohnt sich nur, wenn eine Zertifizierung, eine einzigartige Flugzeugzelle oder ein Kunde aus dem Verteidigungsbereich die volle Kontrolle über jede Codezeile verlangt und das Budget jahrelange Flugtests zulässt. Für die meisten kommerziellen Produkte ist es schneller, günstiger und sicherer, auf PX4 oder ArduPilot aufzubauen und proprietäre Schichten darüberzulegen, denn die offenen Stacks haben bereits eine sehr große Zahl realer Flugstunden hinter sich.
Welchen Tech-Stack nutzen Drohnensoftware-Teams 2026?
Drohnensoftware-Teams kombinieren 2026 Embedded-C und C++ für das Fluggerät, ROS 2 und Linux auf Companion Computern, MAVLink für die Kommunikation sowie gängige Web-, Mobile- und Cloud-Werkzeuge für die Boden- und Cloud-Schicht. Die genaue Mischung hängt von den Schichten im Projektumfang ab, die Bausteine sind jedoch bei den meisten Anbietern recht stabil.
| Bereich | Gängige Wahl | Hinweise |
|---|---|---|
| Flug-Firmware | C/C++ auf NuttX (PX4) oder ChibiOS (ArduPilot) | Harte Echtzeit; strenge Coding-Standards und statische Analyse |
| Companion Computer | Embedded Linux, ROS 2, C++ und Python | Wahrnehmung, Missionslogik, Payload-Steuerung |
| Kommunikation | MAVLink, MAVSDK, DDS-Brücken | Nachrichtensignierung zur Authentifizierung von Befehlen |
| Bodenkontrolle | Qt- und QGroundControl-Forks, React-Web-Apps, Flutter- oder native Mobile-Apps | Offline-Karten und sonnenlichttaugliche UI |
| Cloud | Gerätedatenaufnahme, Message Queues, Zeitreihendatenbanken, Objektspeicher, GIS-Kartenkacheln | Flugprotokolle und Bilddaten wachsen schnell |
| Edge-KI | Optimierte Vision-Modelle auf Embedded-GPUs oder NPUs | Erkennung, Verfolgung, Hindernisvermeidung |
| Simulation und Tests | SITL mit Gazebo oder vergleichbaren Simulatoren, HITL-Prüfstände, Analyse von Flugprotokollen | Läuft bei jeder Änderung in der CI |
Werkzeuge sind genauso wichtig wie Sprachen. Debug-Probes, Logikanalysatoren, RTOS-fähige Debugger und statische Analyse finden Firmwarefehler, lange bevor sich ein Propeller dreht. Unsere Übersicht der Tools für die Embedded-Softwareentwicklung stellt die IDEs, Probes und Testwerkzeuge vor, auf die sich Teams für Drohnen-Firmware verlassen.
Welche Vorschriften prägen Drohnensoftware 2026 in den USA und der EU?
Fünf Regelwerke prägen Drohnensoftware im Jahr 2026: Remote ID der FAA, die vorgeschlagene Part-108-Regel für BVLOS, die Entscheidung der FCC zur Covered List vom 22. Dezember 2025, der American Security Drone Act für den Einsatz durch Bundesbehörden sowie die UAS- und U-space-Verordnungen der EU. Jedes davon übersetzt sich in konkrete Softwareanforderungen. Deshalb ist regulatorisches Wissen heute ein Grundtest für jeden Drohnen-Anbieter.
Remote ID (14 CFR Part 89, ASTM F3411)
Remote ID verpflichtet die meisten in den USA geflogenen Drohnen, zu senden, wer sie sind und wo sie sich befinden. Nach 14 CFR Part 89 sendet eine Standard-Remote-ID-Drohne ihre Kennung, ihre Position und den Standort ihrer Kontrollstation über integrierte Firmware und Hardware, während ältere Fluggeräte ein separates Broadcast-Modul nutzen können. ASTM F3411 ist der Konsensstandard, der festlegt, wie die Aussendung funktioniert. Für Softwareteams bedeutet das Remote-ID-Logik in der Firmware, eine manipulationssichere Konfiguration und Tests, die nachweisen, dass die Aussendung bei jedem Flug startet. Nach dem Part-108-Entwurf müssten Fluggeräte Standard-Remote-ID fest integriert haben, statt ein Zusatzmodul zu verwenden.
Part-108-Regel für BVLOS (Entwurf)
Part 108 ist der von der FAA vorgeschlagene Rahmen für routinemäßige Flüge außerhalb der Sichtweite. Der Entwurf wurde am 7. August 2025 veröffentlicht, zusammen mit Part 146 für automatisierte Datendienstleister wie UTM-Dienste, im Anschluss an den FAA Reauthorization Act of 2024 und die Executive Order 14307 „Unleashing American Drone Dominance“ vom 6. Juni 2025. Am 28. Januar 2026 öffnete die FAA die Kommentierungsfrist erneut für Fragen zur elektronischen Erkennbarkeit und zu Vorflugrechten. Die endgültige Regel liegt seit dem 10. Juli 2026 beim Office of Information and Regulatory Affairs zur Prüfung und war Stand November 2026 nicht im Federal Register veröffentlicht. Routinemäßige BVLOS-Flüge erfordern weiterhin eine Ausnahmegenehmigung nach Part 107.
Der Entwurf ist leistungsbasiert. Statt für jeden Flug ein Luftfahrerzeugnis zu verlangen, setzt er auf einen Operations Supervisor und Flight Coordinators und erwartet für bestimmte Flüge eine Detect-and-Avoid-Fähigkeit. Die Folgen für das Design sind bereits klar: vollständige Telemetrie und Flugprotokollierung, Integrationspunkte für Detect-and-Avoid-Sensoren und APIs für die Kommunikation mit Datendienstleistern nach Part 146. Diese Funktionen jetzt einzubauen ist günstiger, als sie nach Inkrafttreten der endgültigen Regel nachzurüsten.
FCC Covered List: im Ausland hergestellte Drohnen und Komponenten
Am 22. Dezember 2025 nahm die FCC (DA 25-1086) auf Grundlage einer National Security Determination im Ausland hergestellte unbemannte Luftfahrzeugsysteme und deren kritische Komponenten in ihre Covered List auf. Zu den erfassten Komponenten gehören Datenübertragungsgeräte, Kommunikationssysteme, Flight Controller, Bodenkontrollstationen, Steuergeräte, Navigationssysteme, Akkus und Smart-Akkus sowie Motoren. Neue Modelle erfasster Geräte können keine FCC-Gerätezulassung erhalten, sofern das Department of War oder das Department of Homeland Security keine spezifische Feststellung trifft. Die Maßnahme gilt nicht rückwirkend, bereits im Einsatz befindliche Drohnen erhalten also kein Flugverbot.
Für Softwareteams ist die wichtigste Folge die Rückverfolgbarkeit. Ein Anbieter sollte die Herkunft jedes Flight Controllers, jedes Funkmoduls und jedes Navigationsmoduls in Ihrer Stückliste kennen, die Software so gestalten, dass sich Hardware ohne Neuentwicklung austauschen lässt, und Ihren Ausnahmestatus dokumentieren, falls Sie sich auf einen solchen stützen. Die Portierung der Firmware auf ein neues Flight-Controller-Board ist genau aus diesem Grund inzwischen ein häufiges Projekt.
American Security Drone Act (FAR 52.240-1)
Der American Security Drone Act ist relevant, wenn Ihre Kunden US-Bundesbehörden oder deren Auftragnehmer sind. Umgesetzt in der Federal Acquisition Regulation als Klausel 52.240-1, untersagt er Bundesbehörden ab dem 22. Dezember 2025, Drohnen von erfassten ausländischen Unternehmen zu betreiben oder deren Betrieb zu beauftragen, und verbietet Auftragnehmern, Bundesmittel dafür zu verwenden. Software für diesen Markt sollte auf konformer Hardware laufen und ihre Lieferkette dokumentieren. Sie werden auch auf den Begriff „Blue UAS“ für Drohnen stoßen, die für den Einsatz durch die US-Regierung freigegeben sind; behandeln Sie jede solche Angabe als etwas, das zu prüfen und nicht vorauszusetzen ist.
EU: UAS-Verordnungen und U-space
In der EU muss Drohnensoftware die Delegierte Verordnung (EU) 2019/945 zu den technischen Anforderungen an UAS und die Durchführungsverordnung (EU) 2019/947 zum Betrieb von UAS einhalten, dazu das U-space-Paket mit der Durchführungsverordnung (EU) 2021/664 an der Spitze, die seit dem 26. Januar 2023 gilt. In einem ausgewiesenen U-space-Luftraum sind vier Dienste verpflichtend: der Netzwerk-Identifizierungsdienst, der Geo-Sensibilisierungsdienst, der UAS-Fluggenehmigungsdienst und der Verkehrsinformationsdienst. Software muss sich deshalb mit zertifizierten U-space-Dienstleistern verbinden, Fluggenehmigungen beantragen, Geo-Sensibilisierungsdaten empfangen und ihre Position teilen können. Für Leser in der EU gilt: Maßgeblich sind die Regeln der EASA und nicht die genannten US-Vorschriften.
| Regel | Geltungsbereich | Status (November 2026) | Was die Software leisten muss |
|---|---|---|---|
| Remote ID, 14 CFR Part 89 | USA | In Kraft | Kennung und Standort über Firmware oder ein Modul aussenden |
| Part 108 BVLOS + Part 146 | USA | Entwurf (NPRM 7. Aug. 2025); endgültige Regel seit 10. Juli 2026 bei OIRA, noch nicht veröffentlicht | Protokollierung, Detect-and-Avoid-Integration, APIs für Datendienstleister, integrierte Remote ID |
| FCC Covered List, DA 25-1086 | USA | In Kraft seit 22. Dez. 2025, nicht rückwirkend | Rückverfolgbare Stückliste, hardwareunabhängiges Design, dokumentierte Ausnahmen |
| ASDA, FAR 52.240-1 | US-Bundesebene | In Kraft seit 22. Dez. 2025 | Konforme Hardware und Lieferkettennachweise für Aufträge des Bundes |
| (EU) 2019/945, 2019/947, U-space 2021/664 | EU | In Kraft; U-space gilt seit 26. Jan. 2023 | Anbindung an U-space-Dienste: Netzwerk-ID, Geo-Sensibilisierung, Fluggenehmigung, Verkehrsinformation |
Hinweis: Dieser Abschnitt fasst öffentliche Regeln für Planungszwecke zusammen und ist keine Rechtsberatung. Klären Sie Ihre Pflichten mit einem Rechtsbeistand und Ihrer Luftfahrtbehörde, bevor Sie entwickeln, verkaufen oder fliegen.
Wie wird Drohnensoftware entwickelt und getestet?
Drohnensoftware wird in Phasen entwickelt, die von der Simulation über den Prüfstand ins Feld führen, denn ein Fluggerät ist kein Labor und jeder reale Flug birgt Risiken. Ein typisches Projekt folgt acht Schritten:
- Discovery und Betriebskonzept. Missionen, Einsatzumgebungen, Luftraum, Payloads, Bediener und geltende Vorschriften festlegen. Dieses Dokument steuert jede spätere Entscheidung.
- Architektur und Hardwareauswahl. Flight Stack, Flight Controller, Companion Computer, Funkmodule und Sensoren auswählen und ihre Herkunft in der Lieferkette mit den FCC- und ASDA-Regeln abgleichen.
- Firmware und Integration. Den Autopiloten portieren oder anpassen, Treiber schreiben, die Payload integrieren sowie Failsafes und das Verhalten bei Verbindungsverlust konfigurieren.
- Boden- und Cloud-Entwicklung. GCS, Flotten-Backend, Datenpipeline und Integrationen parallel zur Firmwarearbeit entwickeln.
- Software-in-the-Loop-Tests (SITL). Den echten Flugcode bei jeder Änderung gegen einen Simulator wie Gazebo laufen lassen, einschließlich Fehlerinjektion für Sensorausfall, Wind und Verbindungsabbrüche.
- Hardware-in-the-Loop-Tests (HITL). Die Firmware auf dem echten Flight Controller ausführen, der mit einer simulierten Welt verbunden ist, um Timing-, Treiber- und Ressourcenprobleme zu finden.
- Feldtests und Auswertung der Flugprotokolle. Unter kontrollierten Bedingungen fliegen, den Einsatzbereich schrittweise erweitern und jedes Protokoll vor dem nächsten Flug analysieren.
- Compliance-Paket, OTA und Betrieb. Unterlagen für Ausnahme- oder Fluggenehmigungen vorbereiten, signierte OTA-Updates mit Rollback einrichten und die Flotte nach dem Start überwachen.
Warum sind SITL- und HITL-Tests nicht optional?
SITL- und HITL-Tests sind nicht optional, weil sie der einzige sichere Weg sind, Fehlerszenarien zu testen, die Sie in der Luft nicht nachstellen können oder sollten, etwa einen GNSS-Ausfall über einer Stadt oder einen Motorausfall in der Höhe. Ein Anbieter ohne automatisierte Simulationspipeline entdeckt diese Szenarien erst bei Feldtests, und das ist langsamer, teurer und gefährlicher. Es gilt dieselbe Shift-Left-Logik wie in jedem Softwareprojekt: Fehler dort finden, wo ihre Behebung am günstigsten ist.
Was kostet Drohnensoftware-Entwicklung 2026?
Drohnensoftware-Entwicklung kostet 2026 laut veröffentlichten Marktspannen typischerweise zwischen etwa 15.000 $ für eine einfache App und mehr als 200.000 $ für eine Enterprise- oder Schwarmplattform. Betrachten Sie diese Zahlen nur als Orientierung: Die Zahl der Schichten, der Autonomiegrad und der Compliance-Aufwand bewegen den Preis stärker als alles andere.
| Umfang | Marktspanne | Typische Dauer | Quelle |
|---|---|---|---|
| Einfache Drohnen-App | 15.000–45.000 $ | 2–3 Monate | Wezom, 2026 |
| Produkt mittlerer Komplexität | 50.000–150.000 $ | 4–7 Monate | Wezom, 2026 |
| Enterprise- oder Schwarmplattform | 200.000 $+ | Länger, projektabhängig | Wezom, 2026 |
| Drohnensteuerungssoftware | 30.000–80.000 $ | – | Wezom, 2026 |
| Kartierungssoftware | 60.000–120.000 $ | – | Wezom, 2026 |
| Datenverarbeitungssoftware | 50.000–150.000 $ | – | Wezom, 2026 |
| KI-basierte Drohnensoftware | 100.000 $+ | – | Wezom, 2026 |
| Flottenmanagement-Plattform | 200.000 $+ | – | Wezom, 2026 |
| Flight-Control-Integration (MAVLink, Telemetrie) | 5.000–70.000 $ | – | Marktübersichten 2026 |
| GCS-App (Mobile oder Web) | 10.000–100.000 $ | – | Marktübersichten 2026 |
| Jede fortgeschrittene Autonomiefunktion (Objekterkennung, Hindernisvermeidung, Schwarm) | etwa 15.000–40.000 $ | – | Marktübersichten 2026 |
Die größten Kostentreiber sind leicht zu erkennen, sobald der Umfang schriftlich festgehalten ist:
- Hardwarevielfalt: Jede zusätzliche Flugzeugzelle, jeder weitere Flight Controller und jede zusätzliche Payload vervielfacht den Integrations- und Testaufwand.
- Autonomiegrad: Manueller Flug mit Assistenzmodi ist weit günstiger als visionsbasierte Autonomie oder die Koordination mehrerer Fluggeräte.
- BVLOS und Detect-and-Avoid: Redundante Verbindungen, Detect-and-Avoid-Integration und strengere Protokollierung erweitern den Umfang erheblich.
- Datenvolumen: Hochauflösende Bilder, LiDAR und Video treiben die Kosten für Speicher, Verarbeitung und Bandbreite.
- Compliance- und Lieferkettenarbeit: Hardwaretausch, Dokumentation und Unterstützung bei Ausnahmegenehmigungen kosten Entwicklungszeit.
- Logistik der Feldtests: Testgelände, Piloten, Ersatzfluggeräte und Reisen sind echte Kostenpositionen.
Planen Sie auch laufende Arbeit ein. Marktübersichten schätzen die Wartung auf etwa 15–25 % der ursprünglichen Entwicklungskosten pro Jahr, einschließlich Upstream-Updates des Autopiloten, Patches für Betriebssystem und Bibliotheken, neuer Hardwarerevisionen und regulatorischer Änderungen.
Sollten Sie individuelle Drohnensoftware entwickeln oder eine Plattform kaufen?
Kaufen Sie eine Standardplattform, wenn Standardmissionen mit unterstützten Drohnen Ihren Bedarf abdecken; entwickeln Sie individuelle Software, wenn Ihnen das Fluggerät oder die Payload gehört, Sie die volle Kontrolle über Ihre Daten brauchen oder Bundeskunden mit strengen Lieferkettenregeln bedienen. Viele Unternehmen landen bei einem hybriden Ansatz: eine kommerzielle Plattform für Routinearbeit und individuelle Software für das, was sie unterscheidet.
| Option | Am besten geeignet, wenn | Zielkonflikte |
|---|---|---|
| Standardplattform (Flotten- oder Kartierungs-SaaS) | Kleine bis mittlere Flotten, Standarddrohnen, Standardergebnisse | Schneller Start, Gebühren pro Nutzer oder pro Flug, begrenzte Anpassbarkeit, der Anbieter kontrolliert die Daten |
| Individuelle Software auf einem offenen Stack | Eigene Flugzeugzelle oder Payload, proprietäre Workflows, Datenhoheit, Bundeskunden | Höhere Anfangskosten und längere Laufzeit, volle Kontrolle über geistiges Eigentum und Roadmap |
| Hybrid | Routinemissionen auf einer Plattform plus individuelle Analysen, Integrationen oder Payload-Software | Integrationsaufwand an der Schnittstelle, für viele Unternehmen aber die beste Balance |
Rechnen Sie über drei bis fünf Jahre, nicht über eines. Plattformgebühren, die bei zehn Drohnen gering wirken, können bei hundert Drohnen eine individuelle Entwicklung übersteigen, während sich eine individuelle Entwicklung, die nur eine einzige Standardmission abdeckt, selten amortisiert.
So wählen Sie ein Unternehmen für Drohnensoftware-Entwicklung aus: eine Checkliste mit 10 Fragen
Um den richtigen Partner für Drohnensoftware zu finden, prüfen Sie seine echte Flugerfahrung, seine Simulationspipeline, sein Wissen über Regulierung und Lieferketten sowie seinen Umgang mit Sicherheit und geistigem Eigentum, bevor Sie auf den Preis schauen. Diese zehn Fragen trennen erfahrene Teams von Generalisten:
- Was haben Sie ausgeliefert, das tatsächlich fliegt? Fragen Sie nach Flugstunden, im Einsatz befindlichen Flotten und Referenzen, die Sie anrufen können.
- Wie tief ist Ihre Erfahrung mit PX4 oder ArduPilot? Achten Sie auf portierte Boards, eigene Module und idealerweise Beiträge zum Upstream-Projekt.
- Zeigen Sie uns Ihre SITL- und HITL-Pipeline. Sie sollte bei jeder Änderung automatisch laufen und Fehlerinjektion umfassen.
- Wie haben Sie Remote ID und die Anbindung an UTM oder U-space umgesetzt? Fragen Sie nach konkreten Beispielen, nicht nach Plänen.
- Wie gehen Sie mit der FCC Covered List und dem ASDA um? Ein guter Anbieter spricht unaufgefordert über die Herkunft der Stücklistenkomponenten und hardwareunabhängiges Design.
- Wie sichern Sie das System ab? Erwarten Sie signierte Firmware, authentifizierte und verschlüsselte Verbindungen, Secure Boot, wo die Hardware es unterstützt, und OTA-Rollback.
- Wem gehört das geistige Eigentum, und wie verwalten Sie Open-Source-Lizenzen? Sie brauchen klare Eigentumsregelungen und eine Software-Stückliste, die BSD- und GPL-Komponenten abdeckt.
- Haben Sie ein Hardwarelabor und Zugang zu Testflügen? Prüfstände und Fluggelände verkürzen jede Iteration.
- Was passiert nach dem Start? Fragen Sie nach Support-SLAs, der Richtlinie für Upstream-Updates und der Reaktion auf Vorfälle.
- Wie viel Überschneidung bei den Arbeitszeiten werden wir haben? Feldtests und Vorfälle erfordern schnelle Antworten von den Menschen, die den Code geschrieben haben.
Warnsignale bei der Beauftragung eines Drohnensoftware-Anbieters
- Keine Flugprotokolle, Referenzen aus dem Feld oder Videos ihrer Software im Flug.
- „Wir testen das im Feld“ statt eines Simulations- und HITL-Plans.
- Keine Antwort zu Remote ID, Part 108 oder der FCC Covered List.
- Vage Regelungen zum geistigen Eigentum oder kein Bewusstsein für die GPLv3-Folgen modifizierter ArduPilot-Firmware.
- Unsignierte Firmware, offene Steuerverbindungen oder OTA-Updates ohne Rollback.
Was kommt 2026–2027 auf Drohnensoftware zu?
Im kommenden Jahr wird Drohnensoftware vor allem davon geprägt, dass die Regulierung zum routinemäßigen BVLOS-Flug aufschließt und mehr Autonomie auf das Fluggerät wandert. Fünf Entwicklungen sollten Sie einplanen:
- Finalisierung von Part 108: Nach der Veröffentlichung dürfte die Regel viele genehmigungsbasierte BVLOS-Einsätze zu Routineeinsätzen machen und Nachfrage nach konformer Protokollierung, Detect-and-Avoid und Integrationen mit Datendienstleistern erzeugen.
- Ausbau von U-space: Je mehr U-space-Lufträume die EU-Mitgliedstaaten ausweisen, desto mehr wird die Anbindung an Dienstleister zur Standardfunktion statt zum Projekt.
- Edge-KI für Detect-and-Avoid und Inspektion: Bessere Embedded-Prozessoren machen Erkennung an Bord und Schadensmarkierung in Echtzeit auch auf kleineren Fluggeräten praktikabel.
- Drone-in-a-Box-Automatisierung: Dockingstationen, die Drohnen ohne Piloten vor Ort laden, starten und bergen, verlagern mehr Logik in Flotten- und Fernbetriebssoftware.
- Einsätze mit mehreren Fluggeräten: Wenn ein Bediener mehrere Fluggeräte überwacht, sind neue GCS-Designs, Flottenplanung und stärkere Schutzmechanismen für die Automatisierung nötig.
Der gemeinsame Nenner: Software, nicht Flugzeugzellen, wird entscheiden, welche Betreiber skalieren. Teams, die jetzt in saubere Architektur, Simulation und Compliance investieren, werden sich an die endgültigen Regeln mit Konfigurationsänderungen statt mit Neuentwicklungen anpassen.
Häufig gestellte Fragen
Was macht ein Unternehmen für Drohnensoftware-Entwicklung?
Ein Unternehmen für Drohnensoftware-Entwicklung schreibt den Code, mit dem ein unbemanntes Luftfahrzeug fliegt, kommuniziert und geschäftlichen Nutzen liefert. Typische Aufgaben sind Flight-Controller-Firmware und Autopilot-Anpassung, Payload-Integration, Apps für Bodenkontrollstationen, Flottenmanagement und Cloud-Datenplattformen, Bildverarbeitung sowie Compliance-Funktionen wie Remote ID und Flugprotokollierung. Viele Anbieter verbinden die Drohnendaten zudem mit den ERP-, GIS- oder Asset-Management-Systemen des Kunden.
Was kosten Dienstleistungen für die Drohnensoftware-Entwicklung?
2026 veröffentlichte Marktspannen setzen für eine einfache Drohnen-App etwa 15.000 bis 45.000 $ an, für ein Produkt mittlerer Komplexität etwa 50.000 bis 150.000 $ und für Enterprise- oder Schwarmplattformen mehr als 200.000 $ (Wezom). Allein die Flight-Control-Integration wird häufig mit 5.000 bis 70.000 $ veranschlagt, eine Bodenkontrollstation mit 10.000 bis 100.000 $. Planen Sie für die Wartung jährlich zusätzlich 15 bis 25 Prozent der ursprünglichen Entwicklungskosten ein.
Ist PX4 oder ArduPilot besser für ein kommerzielles Drohnenprodukt?
PX4 ist für ein proprietäres kommerzielles Produkt meist die sicherere Wahl, weil Sie Ihre Änderungen dank der BSD-3-Clause-Lizenz geschlossen halten dürfen. ArduPilot ist eine starke Option, wenn die breite Fahrzeugunterstützung und der ausgereifte Funktionsumfang zu Ihrem Fluggerät passen, steht aber unter der GPLv3, sodass die Weitergabe modifizierter Firmware Pflichten zur Offenlegung des Quellcodes mit sich bringt. Lassen Sie die Lizenz rechtlich prüfen, bevor Sie einen der beiden Stacks ausliefern.
Brauchen Drohnen in den USA Remote-ID-Software?
Ja, die meisten in den USA geflogenen Drohnen müssen Remote ID nach 14 CFR Part 89 erfüllen. Eine Standard-Remote-ID-Drohne sendet ihre Kennung, ihre Position und den Standort ihrer Kontrollstation über integrierte Firmware und Hardware, während ältere Drohnen ein Broadcast-Modul nutzen können. Nach der vorgeschlagenen Part-108-BVLOS-Regel müssten Fluggeräte Standard-Remote-ID fest integriert haben, statt ein Zusatzmodul zu verwenden.
Was ist Part 108 und ist die Regel bereits in Kraft?
Part 108 ist die von der FAA vorgeschlagene Regel für routinemäßige Drohnenflüge außerhalb der Sichtweite (BVLOS). Der Entwurf wurde am 7. August 2025 zusammen mit Part 146 für automatisierte Datendienstleister veröffentlicht. Die Kommentierungsfrist wurde am 28. Januar 2026 wieder geöffnet. Stand November 2026 war die endgültige Regel nicht im Federal Register veröffentlicht, sodass routinemäßige BVLOS-Flüge weiterhin eine Ausnahmegenehmigung nach Part 107 erfordern.
Kann ich nach der Entscheidung zur FCC Covered List weiterhin im Ausland hergestellte Flight Controller verwenden?
Bereits im Einsatz befindliche Drohnen und Komponenten erhalten kein Flugverbot, weil die FCC-Maßnahme vom 22. Dezember 2025 nicht rückwirkend gilt. Neue im Ausland hergestellte Drohnen und kritische Komponenten, darunter Flight Controller, Bodenkontrollstationen, Datenverbindungen und Navigationssysteme, können keine FCC-Gerätezulassung erhalten, sofern das Department of War oder das DHS keine spezifische Feststellung trifft. Prüfen Sie Ihre Stückliste und klären Sie Ihre Position mit einem Rechtsbeistand.
Wie lange dauert die Entwicklung individueller Drohnensoftware?
Eine einfache Drohnen-App dauert laut Marktschätzungen von Wezom für 2026 typischerweise etwa 2 bis 3 Monate, ein Produkt mittlerer Komplexität etwa 4 bis 7 Monate. Flottenplattformen für Unternehmen, Schwarmfunktionen oder BVLOS-fähige Systeme dauern länger, weil Feldtests, Simulationspipelines und Compliance-Dokumentation Wochen hinzufügen, die ein reines Softwareprojekt nicht benötigt.
Quellen
- Federal Register, Normalizing Unmanned Aircraft Systems Beyond Visual Line of Sight Operations (Regelentwurf der FAA, Parts 108 und 146, 7. August 2025)
- Federal Register, Normalizing UAS BVLOS Operations: Reopening of Comment Period (28. Januar 2026)
- FCC, DA 25-1086: Covered List update on UAS and UAS critical components (22. Dezember 2025) und National Security Determination for UAS
- Federal Register, Federal Acquisition Regulation: Prohibition on Unmanned Aircraft Systems From Covered Foreign Entities (FAR 52.240-1)
- EASA, U-space regulatory framework (Durchführungsverordnung (EU) 2021/664)
- PX4, PX4 Autopilot User Guide und PX4-Autopilot-Repository (BSD-3-Clause)
- Wezom, Cost of Drone Software Development in 2026