
Una empresa de desarrollo de software para drones diseña, desarrolla y mantiene el código que permite a una aeronave no tripulada volar con seguridad, comunicarse con sus operadores y convertir cada vuelo en datos útiles. El hardware acapara la atención en las fotos de producto, pero es el software el que decide si un dron mantiene la posición con viento racheado, vuelve a casa cuando se pierde el enlace de radio, sube un conjunto de datos de inspección limpio y supera la revisión de un regulador aeronáutico.
La capa más difícil de hacer bien es la que menos ven los compradores: el firmware del controlador de vuelo y el del ordenador de a bordo que lo acompaña. Los errores en ese nivel no generan una página de error; generan un accidente. Por eso los programas serios de drones suelen empezar por el desarrollo de firmware y software embebido para drones y solo después pasan a las aplicaciones de control en tierra, los paneles de flota y la analítica.
Los criterios de compra también cambiaron en 2026. Desde el 22 de diciembre de 2025, la FCC Covered List incluye los drones fabricados en el extranjero y sus componentes críticos, como controladores de vuelo y estaciones de control en tierra, y la norma Part 108 de la FAA para vuelos más allá del alcance visual (BVLOS) sigue pendiente de publicación. Esta guía explica qué desarrolla un proveedor de software para drones, las cuatro capas de software de un sistema de drones, PX4 vs ArduPilot, la normativa que ahora condiciona el código, costes realistas y una checklist para elegir socio.
¿Qué hace realmente una empresa de desarrollo de software para drones?
Un proveedor de software para drones desarrolla e integra el software que necesita un programa de drones, desde el firmware del piloto automático en la aeronave hasta la plataforma en la nube donde se almacenan y analizan los datos de vuelo. La mayoría de los proveedores venden servicios de desarrollo de software para drones en varias capas en lugar de un único producto, y el alcance suele incluir:
- Flight stack y firmware: personalización de pilotos automáticos de código abierto como PX4 o ArduPilot, o desarrollo de código propietario de control de vuelo, drivers de sensores y lógica de estimación.
- Integración de cargas útiles: cámaras, gimbals, LiDAR, sensores multiespectrales, pulverizadores, cabrestantes y mecanismos de liberación de paquetes, con la sincronización, la alimentación y el tratamiento de datos que necesita cada uno.
- Aplicaciones de estación de control en tierra (GCS): herramientas de escritorio, tableta o web para planificar misiones, vigilar la telemetría y tomar el control manual.
- Plataformas de flota y en la nube: registro de aeronaves, registros de mantenimiento, asignación de pilotos, programación de misiones y actualizaciones inalámbricas (OTA).
- Pipelines de datos e imágenes: ingesta, fotogrametría, ortomosaicos, modelos 3D, detección de defectos e informes automatizados.
- Herramientas de cumplimiento: Remote ID, registro de vuelos, comprobaciones del espacio aéreo, conexiones UTM o U-space y exportaciones para auditoría.
- Integración empresarial: envío de los resultados a los sistemas ERP, GIS, de gestión de activos o de órdenes de trabajo que el cliente ya utiliza.
Pocos clientes necesitan los siete. Una start-up que fabrica su propia aeronave suele necesitar firmware, trabajo de cargas útiles y una GCS. Una empresa de energía que vuela drones comerciales estándar para inspecciones suele necesitar, en cambio, las capas de nube, pipeline de datos e integración. Saber a qué grupo pertenece es la primera decisión de alcance, y cambia la lista corta de proveedores adecuados.
¿En qué se diferencia el desarrollo de software para UAV del desarrollo de aplicaciones convencional?
El desarrollo de software para UAV se diferencia del trabajo habitual con aplicaciones en tres aspectos: el código se ejecuta en hardware de tiempo real con recursos limitados, los fallos tienen consecuencias físicas y las pruebas requieren simuladores y tiempo de vuelo, no solo un navegador. Un equipo web sin experiencia en sistemas embebidos y robótica puede crear un buen panel y aun así tener serias dificultades con las capas de a bordo. Los fundamentos de esa parte embebida se tratan en nuestra guía sobre desarrollo de software embebido.
¿Cuáles son las cuatro capas de software de un sistema de drones?
Todo sistema de drones funciona sobre cuatro capas de software: a bordo (la propia aeronave), enlace (conexiones de radio y de red), tierra (la estación de control del operador) y nube (flota, datos e integraciones). Cada capa tiene su propio stack tecnológico, sus propios modos de fallo y a menudo su propio equipo especializado, por lo que los verdaderos puntos fuertes de un proveedor se evalúan mejor capa por capa.
Capa de a bordo: controlador de vuelo y ordenador de a bordo
La capa de a bordo es el software que pilota la aeronave. Un controlador de vuelo ejecuta un piloto automático en tiempo real que fusiona los datos de la IMU, el receptor GNSS, el barómetro y el magnetómetro en una estimación de posición y actitud, y después gobierna los motores mediante lazos de control varios cientos de veces por segundo. El mismo firmware se encarga de los mecanismos de seguridad: batería baja, salida de la geovalla, fallo de sensores y pérdida del enlace de mando.
Muchos drones modernos añaden un ordenador de a bordo, una placa Linux o un módulo de GPU embebida situado junto al controlador de vuelo. Se ocupa del trabajo pesado que nunca debería ralentizar al piloto automático: visión artificial, detección de obstáculos, lógica de misión, control de la carga útil y nodos ROS 2. La regla habitual es sencilla. Todo lo que debe ocurrir a tiempo, siempre, se queda en el controlador de vuelo; todo lo que exige mucha capacidad de cómputo pasa al ordenador de a bordo.
Capa de enlace: telemetría, vídeo y enlaces de mando
La capa de enlace transporta los comandos, la telemetría y el vídeo entre la aeronave y la tierra. La mayoría de los sistemas abiertos usan MAVLink, un protocolo de mensajería ligero para telemetría y comandos, sobre un enlace de radio, con un enlace descendente de vídeo digital independiente. Las operaciones de largo alcance y BVLOS añaden módems LTE o 5G, y el trabajo con varios drones puede añadir radios en malla.
La función más importante de la capa de enlace es lo que ocurre cuando el enlace falla. El comportamiento ante la pérdida de enlace (regreso al punto de despegue, aterrizaje in situ, mantener la posición o continuar la misión) debe configurarse en el firmware, ajustarse a la evaluación de riesgos de la operación y demostrarse en pruebas. Los enlaces de mando también deben estar autenticados y, cuando el modelo de amenazas lo exija, cifrados, porque un canal de control abierto es una puerta abierta a la aeronave.
Capa de tierra: la estación de control en tierra
La capa de tierra es el software que usa el operador para planificar, lanzar, supervisar y, cuando es necesario, tomar el control de un vuelo. Puede ser un fork de una GCS de código abierto como QGroundControl o Mission Planner, una aplicación personalizada para tableta o una consola web que supervisa varias aeronaves a la vez.
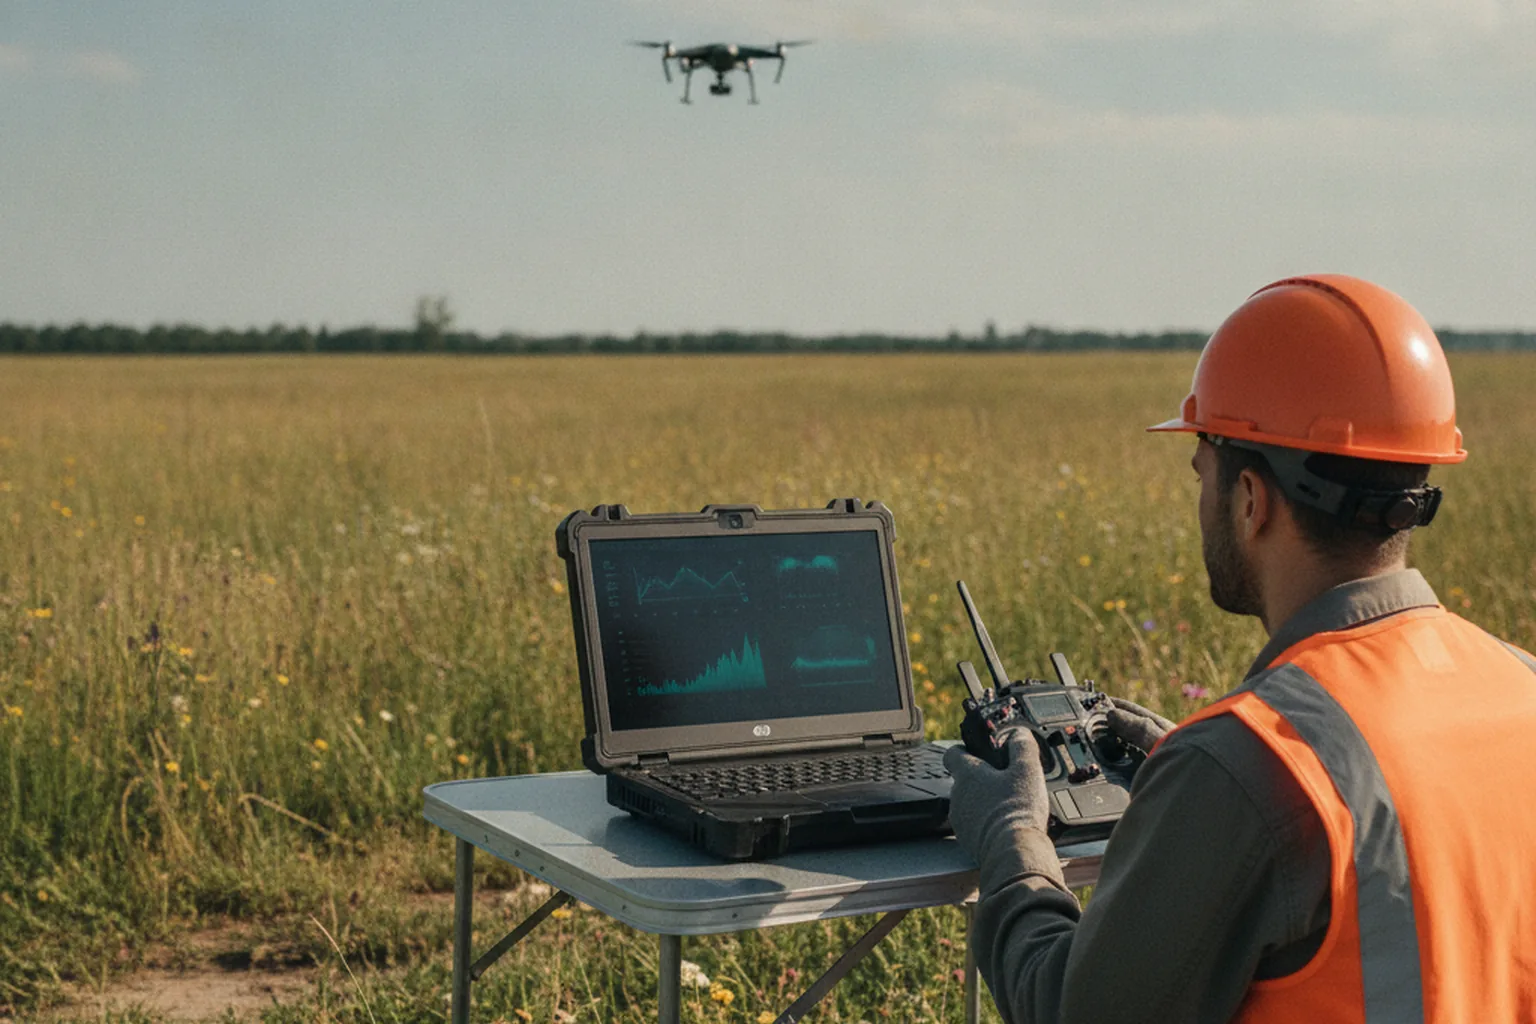
Las condiciones de campo determinan los requisitos más que las tendencias de diseño. Una buena GCS funciona con mapas sin conexión, sigue siendo legible bajo la luz directa del sol, tiene controles lo bastante grandes para manos con guantes, muestra de un vistazo el estado de la batería y del enlace y nunca esconde las acciones de emergencia tras un menú. Las vistas de varios vehículos y el acceso basado en roles se vuelven imprescindibles en cuanto un operador supervisa más de un dron.
Capa de nube: flota, datos e integraciones
La capa de nube convierte los vuelos individuales en una operación. Almacena el registro de aeronaves y pilotos, programa misiones, distribuye actualizaciones OTA, conserva los registros de vuelo para auditorías, procesa imágenes y expone API a otros sistemas de negocio. Es la arquitectura clásica de dispositivos conectados, y los patrones descritos en nuestro artículo sobre desarrollo de software IoT se aplican casi directamente: identidad de dispositivos, ingesta segura, almacenamiento de series temporales y configuración remota.
| Capa | Qué se ejecuta ahí | Tecnología habitual | Principal riesgo de fallo |
|---|---|---|---|
| A bordo | Piloto automático, estimador, sistemas de seguridad ante fallos, percepción, control de la carga útil | C/C++ sobre un RTOS (NuttX, ChibiOS), ordenador de a bordo con Linux, ROS 2 | Pérdida de control, accidente, fuga del dron |
| Enlace | Telemetría, comandos, vídeo, red de retorno (backhaul) | MAVLink, enlaces de vídeo digital, LTE/5G, radios en malla | Pérdida de enlace, latencia, secuestro del canal de mando |
| Tierra | Planificación de misiones, monitorización, control manual | Forks de Qt/QGroundControl, Mission Planner, aplicaciones en React o Flutter | Errores del operador causados por una interfaz confusa |
| Cloud | Registro de la flota, OTA, registros de vuelo, procesamiento de datos, API | Ingesta de datos de dispositivos, almacenamiento de series temporales, SIG y teselas de mapas, API REST | Pérdida de datos, despliegue OTA fallido, lagunas en la auditoría |
¿Qué tipos de software para drones puede encargar?
Puede encargar software para drones para una sola capa o para un producto completo, pero la mayoría de los proyectos encajan en siete tipos reconocibles. Cada tipo requiere una combinación distinta de competencias en sistemas embebidos, móvil, nube y datos, por eso definir el alcance por tipo ahorra tiempo cuando habla con proveedores.
Control de vuelo y personalización del piloto automático
Es el trabajo sobre el propio piloto automático: portar PX4 o ArduPilot a una nueva aeronave o placa de controlador de vuelo, ajustar los lazos de control, escribir drivers para nuevos sensores, añadir modos de vuelo personalizados y reforzar los sistemas de seguridad ante fallos. Es el tipo de desarrollo de software para drones más especializado y aquel en el que más importan las pruebas de campo.
Software de estación de control en tierra
Los proyectos de GCS a medida van desde cambiar la marca y simplificar una estación de código abierto para un trabajo concreto hasta crear una nueva consola web multivehículo. El valor principal suele venir de eliminar opciones: un equipo de fumigación de cultivos o un inspector de puentes necesita cinco pantallas bien diseñadas, no cien ajustes.
Planificación de misiones y autonomía
El software de autonomía planifica y ejecuta vuelos con una intervención humana mínima: cuadrículas de levantamiento automáticas, patrones de inspección de fachadas y torres, aterrizaje de precisión, evitación de obstáculos y seguimiento de objetos. Gran parte se ejecuta en el ordenador de a bordo y se apoya en el desarrollo de visión artificial para la detección y el seguimiento. Nuestra visión general del desarrollo de software de visión artificial explica cómo se entrenan estos modelos, cómo se optimizan para hardware de borde y cómo se validan.
Software de gestión de flotas
El software de flotas gestiona muchas aeronaves, baterías, pilotos y misiones en varias ubicaciones: disponibilidad, intervalos de mantenimiento, versiones de firmware, vigencia de las habilitaciones de los pilotos, aprobaciones de misiones y registros de incidentes. La lógica subyacente se parece a la de los sistemas de flotas de vehículos, descrita en nuestra guía de desarrollo de software de gestión de flotas, con campos adicionales para las autorizaciones de espacio aéreo y los registros de vuelo.
Cartografía, fotogrametría y analítica de inspección
El software de datos convierte las imágenes en bruto y las lecturas de los sensores en entregables: ortomosaicos, modelos digitales de superficie, nubes de puntos, mapas de anomalías térmicas e informes de defectos anotados. Lo difícil es la georreferenciación precisa, los sistemas de coordenadas y la integración con herramientas SIG; estos patrones se tratan en nuestro artículo sobre desarrollo de software geoespacial.
Orquestación de entregas y logística
El software de entregas coordina pedidos, rutas, zonas de aterrizaje o de lanzamiento, cambios de batería y notificaciones a clientes, y los conecta con los sistemas de almacén y de despacho. Se sitúa en el punto de encuentro entre las normas aeronáuticas y el software de la cadena de suministro, por lo que los proveedores con experiencia en software de logística tienen ventaja cuando crece el volumen de paquetes.
Contramedidas antidrones (counter-UAS) y conciencia del espacio aéreo
El software de conciencia del espacio aéreo detecta, identifica y sigue drones alrededor de instalaciones sensibles, a menudo leyendo las emisiones de Remote ID y fusionando datos de radar o de sensores de RF. Es un campo especializado y regulado; inclúyalo en su alcance solo si su objetivo es la seguridad de la instalación y no las operaciones de vuelo.
| Sector | Software de drones habitual | Integración clave |
|---|---|---|
| Inspección de energía e infraestructuras | Vuelos de inspección automatizados, detección de defectos, generación de informes | Sistemas de gestión de activos y de órdenes de trabajo |
| Agricultura | Cartografía de parcelas, índices de salud de los cultivos, planes de fumigación de dosis variable | Plataformas de gestión agrícola y controladores de maquinaria |
| Logística y entregas | Planificación de rutas, despacho, gestión de zonas de entrega, seguimiento de la flota | Sistemas de gestión de pedidos y de almacén |
| Seguridad pública | Transmisión de vídeo en directo, búsqueda térmica, cartografía de incidentes | Sistemas de despacho y de gestión de pruebas |
| Construcción y minería | Levantamientos de avance de obra, volúmenes de acopios, modelos 3D de la obra | Herramientas de BIM, SIG y gestión de proyectos |
La agricultura es un buen ejemplo de cómo se combinan las capas: el mismo vuelo produce imágenes para los agrónomos y prescripciones legibles por máquina para los pulverizadores. Nuestra guía de desarrollo de software a medida para la agricultura muestra dónde encajan los datos de los drones en el conjunto tecnológico de la explotación agrícola.
PX4 frente a ArduPilot: ¿sobre qué stack de vuelo de código abierto debería construir?
Elija PX4 si comercializa un producto propietario, porque su licencia BSD-3-Clause le permite mantener cerradas sus modificaciones. Elija ArduPilot si su amplísimo soporte de vehículos y su conjunto de funciones maduro se ajustan a su aeronave y puede cumplir las obligaciones de la GPLv3 para el firmware que distribuya. Ambos están listos para producción, ambos hablan MAVLink y ambos se utilizan en drones comerciales.
| Criterio | PX4 | ArduPilot |
|---|---|---|
| Licencia | BSD-3-Clause (permisiva; se permiten modificaciones cerradas) | GPLv3 (copyleft; el firmware modificado que se distribuya debe ir acompañado del código fuente) |
| Gobernanza | Alojado por la Dronecode Foundation bajo la Linux Foundation | Proyecto de código abierto independiente dirigido por su equipo de desarrollo, con socios comerciales |
| Tipos de vehículos | Multicópteros, ala fija, VTOL, vehículos terrestres y más | Muy amplio: multicópteros, aviones, VTOL, helicópteros, vehículos terrestres, barcos y submarinos |
| Sistema operativo en tiempo real | NuttX en los controladores de vuelo | ChibiOS en la mayoría de los controladores de vuelo, Linux en algunas placas |
| Ecosistema | MAVSDK, QGroundControl, estándar de hardware Pixhawk | Mission Planner, QGroundControl, MAVProxy, hardware de clase Pixhawk |
| Integración con ROS 2 | Puente DDS nativo con ROS 2 | Soporte de DDS para ROS 2 añadido en versiones recientes |
| Encaje típico | Productos comerciales que necesitan propiedad intelectual cerrada y una arquitectura modular limpia | Proyectos que valoran funciones probadas y un amplio soporte de hardware y aceptan el copyleft |
La cuestión de la licencia no es un tecnicismo. Si vende drones con firmware de ArduPilot modificado, la GPLv3 le obliga a poner el código fuente correspondiente a disposición de quienes reciben ese firmware. Muchas empresas lo aceptan sin problema; otras prefieren mantener las funciones propietarias en el ordenador de a bordo. En cualquier caso, solicite una revisión legal de las obligaciones de la GPL antes de comercializar el producto y asegúrese de que su proveedor registra cada componente de código abierto y su licencia en una lista de materiales de software (SBOM).
¿Cuándo tiene sentido un stack de vuelo totalmente propietario?
Un stack de vuelo totalmente propietario solo tiene sentido cuando la certificación, una aeronave única o un cliente de defensa exigen el control total de cada línea de código, y el presupuesto permite años de pruebas en vuelo. Para la mayoría de los productos comerciales, construir sobre PX4 o ArduPilot y añadir capas propietarias encima es más rápido, más barato y más seguro, porque los stacks abiertos ya acumulan un número muy elevado de horas de vuelo reales.
¿Qué stack tecnológico utilizan los equipos de software para drones en 2026?
En 2026, los equipos de software para drones combinan C y C++ embebidos para la aeronave, ROS 2 y Linux en los ordenadores de a bordo, MAVLink para la comunicación y herramientas web, móviles y de nube estándar para las capas de tierra y de nube. La combinación exacta depende de las capas incluidas en el alcance, pero los componentes básicos son bastante estables entre proveedores.
| Área | Opciones habituales | Notas |
|---|---|---|
| Firmware de vuelo | C/C++ sobre NuttX (PX4) o ChibiOS (ArduPilot) | Tiempo real estricto; normas de codificación rigurosas y análisis estático |
| Ordenador de a bordo | Linux embebido, ROS 2, C++ y Python | Percepción, lógica de la misión, control de la carga útil |
| Comunicación | MAVLink, MAVSDK, puentes DDS | Firma de mensajes para la autenticación de comandos |
| Control en tierra | Forks de Qt y QGroundControl, aplicaciones web en React, aplicaciones móviles en Flutter o nativas | Mapas sin conexión e interfaz legible a pleno sol |
| Cloud | Ingesta de datos de dispositivos, colas de mensajes, bases de datos de series temporales, almacenamiento de objetos, teselas de mapas SIG | Los registros de vuelo y las imágenes crecen rápidamente |
| IA en el borde | Modelos de visión optimizados en GPU o NPU embebidas | Detección, seguimiento, evitación de obstáculos |
| Simulación y pruebas | SITL con Gazebo o simuladores similares, bancos HITL, análisis de registros de vuelo | Se ejecuta en la CI con cada cambio |
Las herramientas importan tanto como los lenguajes. Las sondas de depuración, los analizadores lógicos, los depuradores con soporte para RTOS y el análisis estático detectan los defectos del firmware mucho antes de que gire una hélice. Nuestra lista de herramientas de desarrollo de software embebido recoge los IDE, las sondas y las herramientas de prueba en las que se apoyan los equipos de firmware para drones.
¿Qué normativas de 2026 condicionan el software para drones en EE. UU. y la UE?
Cinco conjuntos de normas condicionan el software para drones en 2026: el Remote ID de la FAA, la norma BVLOS propuesta Part 108, la decisión de la FCC sobre la Covered List del 22 de diciembre de 2025, la American Security Drone Act para el uso federal y los reglamentos de la UE sobre UAS y U-space. Cada uno se traduce en requisitos de software concretos, por eso el conocimiento de la normativa es hoy una prueba básica para cualquier proveedor de drones.
Remote ID (14 CFR Part 89 y ASTM F3411)
Remote ID obliga a la mayoría de los drones que vuelan en EE. UU. a emitir quiénes son y dónde están. Según la 14 CFR Part 89, un dron con Remote ID estándar emite su identificación, su posición y la ubicación de su estación de control desde el firmware y el hardware integrados, mientras que las aeronaves más antiguas pueden usar un módulo de emisión independiente. ASTM F3411 es la norma de consenso que define cómo funciona la emisión. Para los equipos de software esto implica lógica de Remote ID en el firmware, una configuración resistente a manipulaciones y pruebas que demuestren que la emisión se inicia en cada vuelo. Según la propuesta de la Part 108, las aeronaves necesitarían el Remote ID estándar integrado en lugar de un módulo añadido.
Norma BVLOS de la Part 108 (propuesta)
La Part 108 es el marco propuesto por la FAA para las operaciones rutinarias más allá del alcance visual (BVLOS). La propuesta se publicó el 7 de agosto de 2025, junto con la Part 146 para los proveedores automatizados de servicios de datos, como los servicios UTM, tras la FAA Reauthorization Act de 2024 y la Orden Ejecutiva 14307, «Unleashing American Drone Dominance», del 6 de junio de 2025. El 28 de enero de 2026 la FAA reabrió el periodo de comentarios sobre la visibilidad electrónica y las cuestiones de prioridad de paso. La norma definitiva está en revisión en la Office of Information and Regulatory Affairs desde el 10 de julio de 2026 y, a noviembre de 2026, no se había publicado en el Federal Register. Los vuelos BVLOS rutinarios siguen requiriendo una exención de la Part 107.
La propuesta se basa en el rendimiento. En lugar de exigir un certificado de piloto para cada vuelo, se apoya en un supervisor de operaciones y en coordinadores de vuelo, y espera capacidad de detección y evitación (detect-and-avoid) en determinados vuelos. Las implicaciones para el diseño ya están claras: telemetría y registro de vuelo completos, puntos de integración para sensores de detección y evitación, y API para comunicarse con los proveedores de servicios de datos de la Part 146. Incorporarlos ahora es más barato que adaptarlos después de que llegue la norma definitiva.
Covered List de la FCC: drones y componentes de fabricación extranjera
El 22 de diciembre de 2025, la FCC (DA 25-1086) añadió los sistemas de aeronaves no tripuladas de fabricación extranjera y sus componentes críticos a su Covered List, sobre la base de una determinación de seguridad nacional. Entre los componentes afectados figuran los dispositivos de transmisión de datos, los sistemas de comunicaciones, los controladores de vuelo, las estaciones de control en tierra, los mandos, los sistemas de navegación, las baterías y baterías inteligentes, y los motores. Los nuevos modelos de equipos afectados no pueden obtener la autorización de equipos de la FCC salvo que el Department of War o el Department of Homeland Security emitan una determinación específica. La medida no es retroactiva, por lo que los drones que ya están en servicio no quedan en tierra.
Para los equipos de software, la consecuencia principal es la trazabilidad. Un proveedor debe conocer el origen de cada controlador de vuelo, radio y módulo de navegación de su lista de materiales, diseñar el software de modo que el hardware pueda sustituirse sin reescribirlo y documentar su situación de exención si se acoge a alguna. Precisamente por eso, portar el firmware a una nueva placa de controlador de vuelo es hoy un proyecto habitual.
La American Security Drone Act (FAR 52.240-1)
La American Security Drone Act es relevante si sus clientes son agencias federales o contratistas federales. Implementada en la Federal Acquisition Regulation como la cláusula 52.240-1, prohíbe a las agencias federales operar, o contratar la operación de, drones de entidades extranjeras afectadas a partir del 22 de diciembre de 2025, e impide a los contratistas utilizar fondos federales en ellos. El software creado para este mercado debe funcionar en hardware conforme y documentar su cadena de suministro. También verá el término «Blue UAS» para los drones autorizados para su uso por el Gobierno de EE. UU.; trate cualquier afirmación de este tipo como algo que hay que verificar, no presuponer.
UE: reglamentos sobre UAS y U-space
En la UE, el software para drones debe cumplir el Reglamento Delegado (UE) 2019/945 sobre los requisitos técnicos de los UAS y el Reglamento de Ejecución (UE) 2019/947 sobre las operaciones de UAS, además del paquete U-space encabezado por el Reglamento de Ejecución (UE) 2021/664, aplicable desde el 26 de enero de 2023. Dentro de un espacio aéreo U-space designado, cuatro servicios son obligatorios: el servicio de identificación de red, el servicio de información geográfica, el servicio de autorización de vuelos de UAS y el servicio de información de tráfico. Por tanto, el software debe poder conectarse a proveedores certificados de servicios U-space, solicitar autorizaciones de vuelo, recibir datos de información geográfica y compartir su posición.
| Norma | Jurisdicción | Estado (noviembre de 2026) | Qué debe hacer el software |
|---|---|---|---|
| Remote ID en la 14 CFR Part 89 | EE. UU. | En vigor | Emitir la identificación y la ubicación desde el firmware o un módulo |
| Part 108 (BVLOS) y Part 146 | EE. UU. | Propuesta (NPRM del 7 de agosto de 2025); norma definitiva en la OIRA desde el 10 de julio de 2026, aún sin publicar | Registro, integración de detección y evitación, API de proveedores de servicios de datos, Remote ID integrado |
| Covered List de la FCC, DA 25-1086 | EE. UU. | En vigor desde el 22 de diciembre de 2025, no retroactiva | Lista de materiales trazable, diseño independiente del hardware, exenciones documentadas |
| ASDA, FAR 52.240-1 | Federal de EE. UU. | En vigor desde el 22 de diciembre de 2025 | Hardware conforme y registros de la cadena de suministro para trabajos federales |
| Reglamentos (UE) 2019/945 y 2019/947, U-space 2021/664 | UE | En vigor; U-space aplicable desde el 26 de enero de 2023 | Conectarse a los servicios U-space: identificación de red, información geográfica, autorización de vuelos, información de tráfico |
Nota: esta sección resume normas públicas con fines de planificación y no constituye asesoramiento jurídico. Confirme sus obligaciones con su asesor legal y su autoridad aeronáutica antes de diseñar, vender o volar.
¿Cómo se desarrolla y se prueba el software para drones?
El software para drones se desarrolla por etapas que van de la simulación al banco de pruebas y de ahí al campo, porque una aeronave no es un laboratorio y cada vuelo real conlleva riesgos. Un proyecto típico sigue ocho pasos:
- Descubrimiento y concepto de operaciones. Se definen las misiones, los entornos, el espacio aéreo, las cargas útiles, los operadores y la normativa aplicable. Este documento guía todas las decisiones posteriores.
- Arquitectura y selección de hardware. Se eligen el stack de vuelo, la controladora de vuelo, el ordenador de a bordo, las radios y los sensores, comprobando el origen de la cadena de suministro frente a las normas de la FCC y la ASDA.
- Firmware e integración. Se porta o personaliza el piloto automático, se escriben los drivers, se integra la carga útil y se configuran los failsafes y el comportamiento ante la pérdida de enlace.
- Desarrollo en tierra y en la nube. Se construyen la GCS, el backend de la flota, el pipeline de datos y las integraciones en paralelo al trabajo de firmware.
- Pruebas software-in-the-loop (SITL). Se ejecuta el código de vuelo real contra un simulador como Gazebo en cada cambio, con inyección de fallos de pérdida de sensores, viento y caídas del enlace.
- Pruebas hardware-in-the-loop (HITL). Se ejecuta el firmware en la controladora de vuelo real conectada a un mundo simulado para detectar problemas de temporización, de drivers y de recursos.
- Ensayos de campo y revisión de los registros de vuelo. Se vuela en condiciones controladas, se amplía la envolvente paso a paso y se analiza cada registro antes de la siguiente salida.
- Paquete de cumplimiento, OTA y operaciones. Se prepara la documentación para exenciones o autorizaciones, se configuran actualizaciones OTA firmadas con reversión y se monitoriza la flota tras el lanzamiento.
¿Por qué las pruebas SITL y HITL no son opcionales?
Las pruebas SITL y HITL no son opcionales porque son la única forma segura de probar escenarios de fallo que no se pueden o no se deben reproducir en el aire, como una caída del GNSS sobre una ciudad o el fallo de un motor en altura. Un proveedor sin un pipeline de simulación automatizado descubrirá esos escenarios durante los ensayos de campo, lo que resulta más lento, más caro y más peligroso. Se aplica la misma lógica shift-left que en cualquier proyecto de software: detectar los defectos donde es más barato corregirlos.
¿Cuánto cuesta el desarrollo de software para drones en 2026?
En 2026, el desarrollo de software para drones suele costar desde unos $15,000 para una app sencilla hasta más de $200,000 para una plataforma empresarial o de enjambre, según los rangos de mercado publicados. Tome estas cifras solo como orientación: el número de capas, el nivel de autonomía y el trabajo de cumplimiento normativo influyen en el precio más que ningún otro factor.
| Alcance | Rango de mercado | Plazo típico | Fuente |
|---|---|---|---|
| App sencilla para drones | $15k–$45k | 2–3 meses | Wezom, 2026 |
| Producto de nivel medio | $50k–$150k | 4–7 meses | Wezom, 2026 |
| Plataforma empresarial o de enjambre | $200k+ | Más largo, según el proyecto | Wezom, 2026 |
| Software de control de drones | $30k–$80k | – | Wezom, 2026 |
| Software de cartografía | $60k–$120k | – | Wezom, 2026 |
| Software de procesamiento de datos | $50k–$150k | – | Wezom, 2026 |
| Software para drones basado en IA | $100k+ | – | Wezom, 2026 |
| Plataforma de gestión de flotas | $200k+ | – | Wezom, 2026 |
| Integración del control de vuelo (MAVLink, telemetría) | $5k–$70k | – | Guías de mercado de 2026 |
| App de GCS (móvil o web) | $10k–$100k | – | Guías de mercado de 2026 |
| Cada función avanzada de autonomía (detección de objetos, evitación de obstáculos, enjambre) | unos $15k–$40k | – | Guías de mercado de 2026 |
Los principales factores de coste son fáciles de identificar una vez que el alcance está por escrito:
- Variedad de hardware: cada estructura, controladora de vuelo o carga útil adicional multiplica el esfuerzo de integración y de pruebas.
- Nivel de autonomía: el vuelo manual con modos asistidos es mucho más barato que la autonomía basada en visión o la coordinación de varios vehículos.
- BVLOS y detect-and-avoid: los enlaces redundantes, la integración de detect-and-avoid y un registro más estricto añaden un alcance considerable.
- Volumen de datos: las imágenes de alta resolución, el LiDAR y el vídeo elevan los costes de almacenamiento, procesamiento y ancho de banda.
- Cumplimiento normativo y cadena de suministro: los cambios de hardware, la documentación y el apoyo para exenciones consumen tiempo de ingeniería.
- Logística de los ensayos de campo: los emplazamientos de prueba, los pilotos, las aeronaves de repuesto y los desplazamientos son partidas reales del presupuesto.
Presupueste también el trabajo continuo. Las guías de mercado estiman el mantenimiento en aproximadamente un 15–25% del desarrollo inicial al año, lo que cubre las actualizaciones upstream del piloto automático, los parches del sistema operativo y de las bibliotecas, las nuevas revisiones de hardware y los cambios normativos.
¿Desarrollar software a medida para drones o comprar una plataforma?
Compre una plataforma estándar cuando las misiones habituales con drones compatibles cubran sus necesidades; desarrolle software a medida cuando la aeronave o la carga útil sean suyas, necesite el control total de sus datos o atienda a clientes federales con normas estrictas de cadena de suministro. Muchas empresas acaban con un modelo híbrido: una plataforma comercial para el trabajo rutinario y software a medida para lo que las diferencia.
| Opción | Ideal cuando | Ventajas e inconvenientes |
|---|---|---|
| Plataforma estándar (SaaS de flotas o de cartografía) | Flotas pequeñas y medianas, drones estándar, entregables estándar | Arranque rápido, tarifas por usuario o por vuelo, personalización limitada, el proveedor controla los datos |
| Software a medida sobre un stack abierto | Estructura o carga útil propias, flujos de trabajo propietarios, propiedad de los datos, clientes federales | Mayor coste inicial y plazo más largo, control total de la PI y de la hoja de ruta |
| Híbrido | Misiones rutinarias en una plataforma más analítica, integraciones o software de carga útil a medida | Trabajo de integración en la frontera, pero el mejor equilibrio para muchas empresas |
Haga las cuentas a tres o cinco años, no a uno. Las tarifas de plataforma que parecen pequeñas para diez drones pueden superar el coste de un desarrollo a medida con cien, mientras que un desarrollo a medida que solo sirve para una misión estándar rara vez se amortiza.
Cómo elegir una empresa de desarrollo de software para drones: una lista de comprobación de 10 preguntas
Para elegir al socio adecuado de software para drones, compruebe su experiencia real de vuelo, su pipeline de simulación, su conocimiento de la normativa y de la cadena de suministro y su enfoque de la seguridad y la PI antes de fijarse en el precio. Estas diez preguntas distinguen a los equipos con experiencia de los generalistas:
- ¿Qué han entregado que realmente vuele? Pida horas de vuelo, flotas desplegadas y referencias a las que pueda llamar.
- ¿Qué experiencia tienen con PX4 o ArduPilot? Busque placas portadas, módulos personalizados e, idealmente, contribuciones upstream.
- Muéstrennos su pipeline de SITL y HITL. Debe ejecutarse automáticamente en cada cambio e incluir inyección de fallos.
- ¿Cómo han implementado Remote ID y las conexiones con UTM o U-space? Pida ejemplos concretos, no planes.
- ¿Cómo gestionan la Covered List de la FCC y la ASDA? Un buen proveedor habla del origen de la lista de materiales y del diseño independiente del hardware sin que se lo pidan.
- ¿Cómo protegen el sistema? Espere firmware firmado, enlaces autenticados y cifrados, arranque seguro cuando el hardware lo permita y reversión de las actualizaciones OTA.
- ¿De quién es la PI y cómo gestionan las licencias de código abierto? Necesita condiciones claras de propiedad y una lista de materiales de software que cubra los componentes BSD y GPL.
- ¿Tienen laboratorio de hardware y acceso a vuelos de prueba? Los bancos de pruebas y los emplazamientos de vuelo acortan cada iteración.
- ¿Qué ocurre después del lanzamiento? Pregunte por los SLA de soporte, la política de actualizaciones upstream y la respuesta ante incidentes.
- ¿Cuánto solapamiento horario tendremos? Los ensayos de campo y los incidentes requieren respuestas rápidas de las personas que escribieron el código.
Señales de alarma al contratar a un proveedor de software para drones
- Sin registros de vuelo, referencias de campo ni vídeos de su software en vuelo.
- «Lo probaremos en el campo» en lugar de un plan de simulación y HITL.
- Sin respuesta sobre Remote ID, la Part 108 o la Covered List de la FCC.
- Condiciones de PI imprecisas o desconocimiento de las implicaciones de la GPLv3 en el firmware de ArduPilot modificado.
- Firmware sin firmar, enlaces de mando abiertos o actualizaciones OTA sin reversión.
¿Qué le espera al software para drones en 2026–2027?
Durante el próximo año, el software para drones vendrá determinado sobre todo por una normativa que se pone al día con el vuelo BVLOS rutinario y por una mayor autonomía a bordo de la aeronave. Conviene planificar en torno a cinco novedades:
- Aprobación definitiva de la Part 108: una vez publicada, debería convertir muchas operaciones BVLOS basadas en exenciones en operaciones rutinarias y generar demanda de registro conforme, detect-and-avoid e integraciones con proveedores de servicios de datos.
- Despliegue de U-space: a medida que los Estados miembros de la UE designen más espacios aéreos U-space, la conexión con los proveedores de servicios pasará a ser una función estándar en lugar de un proyecto.
- IA en el edge para detect-and-avoid e inspección: unos procesadores embebidos mejores hacen viables la detección a bordo y la señalización de defectos en tiempo real en aeronaves más pequeñas.
- Automatización drone-in-a-box: las estaciones de acoplamiento que cargan, lanzan y recuperan drones sin un piloto in situ trasladan más lógica al software de flotas y de operaciones remotas.
- Operaciones con varios vehículos: que un operador supervise varias aeronaves exige nuevos diseños de GCS, planificación de flotas y salvaguardas de automatización más sólidas.
El hilo común es que será el software, y no las estructuras, lo que decida qué operadores escalan. Los equipos que inviertan ahora en una arquitectura limpia, en simulación y en cumplimiento normativo se adaptarán a las normas definitivas con cambios de configuración en lugar de reescrituras.
Preguntas frecuentes
¿Qué hace una empresa de desarrollo de software para drones?
Una empresa de desarrollo de software para drones crea el código que hace que una aeronave no tripulada vuele, se comunique y aporte valor al negocio. El trabajo habitual abarca el firmware de la controladora de vuelo y la personalización del piloto automático, la integración de la carga útil, las apps de estación de control en tierra, la gestión de flotas y las plataformas de datos en la nube, el procesamiento de imágenes y funciones de cumplimiento como Remote ID y el registro de vuelos. Muchos proveedores también conectan los datos de los drones con los sistemas ERP, GIS o de gestión de activos del cliente.
¿Cuánto cuestan los servicios de desarrollo de software para drones?
Los rangos de mercado publicados en 2026 sitúan una app sencilla para drones en unos $15,000 a $45,000, un producto de nivel medio en unos $50,000 a $150,000 y las plataformas empresariales o de enjambre por encima de $200,000 (Wezom). Solo la integración del control de vuelo suele presupuestarse entre $5,000 y $70,000, y una estación de control en tierra entre $10,000 y $100,000. Prevea un 15 a 25 por ciento adicional del desarrollo inicial al año para el mantenimiento.
¿Es mejor PX4 o ArduPilot para un producto comercial de drones?
PX4 suele ser la opción más segura para un producto comercial propietario, porque su licencia BSD-3-Clause le permite mantener cerradas sus modificaciones. ArduPilot es una buena opción cuando su amplio soporte de vehículos y su conjunto de funciones maduro encajan con su aeronave, pero tiene licencia GPLv3, por lo que distribuir firmware modificado conlleva obligaciones de compartir el código fuente. Solicite una revisión jurídica de la licencia antes de lanzar cualquiera de los dos stacks.
¿Necesitan los drones software de Remote ID en EE. UU.?
Sí, la mayoría de los drones que vuelan en EE. UU. deben cumplir con Remote ID conforme a la 14 CFR Part 89. Un dron con Remote ID estándar emite su identificación, su posición y la ubicación de su estación de control desde el firmware y el hardware integrados, mientras que los drones más antiguos pueden usar un módulo de emisión. Según la norma BVLOS Part 108 propuesta, las aeronaves necesitarían Remote ID estándar integrado en lugar de un módulo añadido.
¿Qué es la Part 108 y está ya en vigor?
La Part 108 es la norma propuesta por la FAA para las operaciones rutinarias de drones más allá del alcance visual (BVLOS), publicada como propuesta el 7 de agosto de 2025 junto con la Part 146 para los proveedores automatizados de servicios de datos. El periodo de comentarios se reabrió el 28 de enero de 2026. A noviembre de 2026, la norma definitiva no se había publicado en el Federal Register, por lo que los vuelos BVLOS rutinarios siguen requiriendo una exención de la Part 107.
¿Puedo seguir usando controladoras de vuelo de fabricación extranjera tras la decisión de la Covered List de la FCC?
Los drones y componentes que ya están en servicio no quedan en tierra, porque la medida de la FCC del 22 de diciembre de 2025 no es retroactiva. Los nuevos drones y componentes críticos de producción extranjera, incluidos las controladoras de vuelo, las estaciones de control en tierra, los enlaces de datos y los sistemas de navegación, no pueden recibir la autorización de equipos de la FCC salvo que el Department of War o el DHS concedan una determinación específica. Revise su lista de materiales y confirme su situación con su asesor jurídico.
¿Cuánto se tarda en desarrollar software a medida para drones?
Una app sencilla para drones suele llevar unos 2 a 3 meses y un producto de nivel medio unos 4 a 7 meses, según las estimaciones de mercado de 2026 de Wezom. Las plataformas empresariales de flotas, las funciones de enjambre o los sistemas preparados para BVLOS llevan más tiempo, porque los ensayos de campo, los pipelines de simulación y la documentación de cumplimiento añaden semanas que un proyecto de software puro no necesita.
Fuentes
- Federal Register, Normalizing Unmanned Aircraft Systems Beyond Visual Line of Sight Operations (en inglés; norma propuesta por la FAA, Parts 108 y 146, 7 de agosto de 2025)
- Federal Register, Normalizing UAS BVLOS Operations: Reopening of Comment Period (en inglés; 28 de enero de 2026)
- FCC, DA 25-1086: Covered List update on UAS and UAS critical components (en inglés; 22 de diciembre de 2025) y National Security Determination for UAS (en inglés)
- Federal Register, Federal Acquisition Regulation: Prohibition on Unmanned Aircraft Systems From Covered Foreign Entities (en inglés; FAR 52.240-1)
- EASA, U-space regulatory framework (en inglés; Reglamento de Ejecución (UE) 2021/664)
- PX4, PX4 Autopilot User Guide (en inglés) y repositorio PX4-Autopilot (BSD-3-Clause)
- Wezom, Cost of Drone Software Development in 2026 (en inglés)